

こんにちは!この記事では、 株式会社Octa Roboticsが開発・提供している ロボット・設備間連携に特化したマルチベンダー型のインターフェースサービス「LCI」 について、ロボットからの利用方法を連載形式で紹介していきます。
前回の記事では、通信プロトコルの「降車・降車完了(RobotStatus)」の実装を行いました。
今回は、「利用解除(Release)」について実装を行っていきます。
おさらい
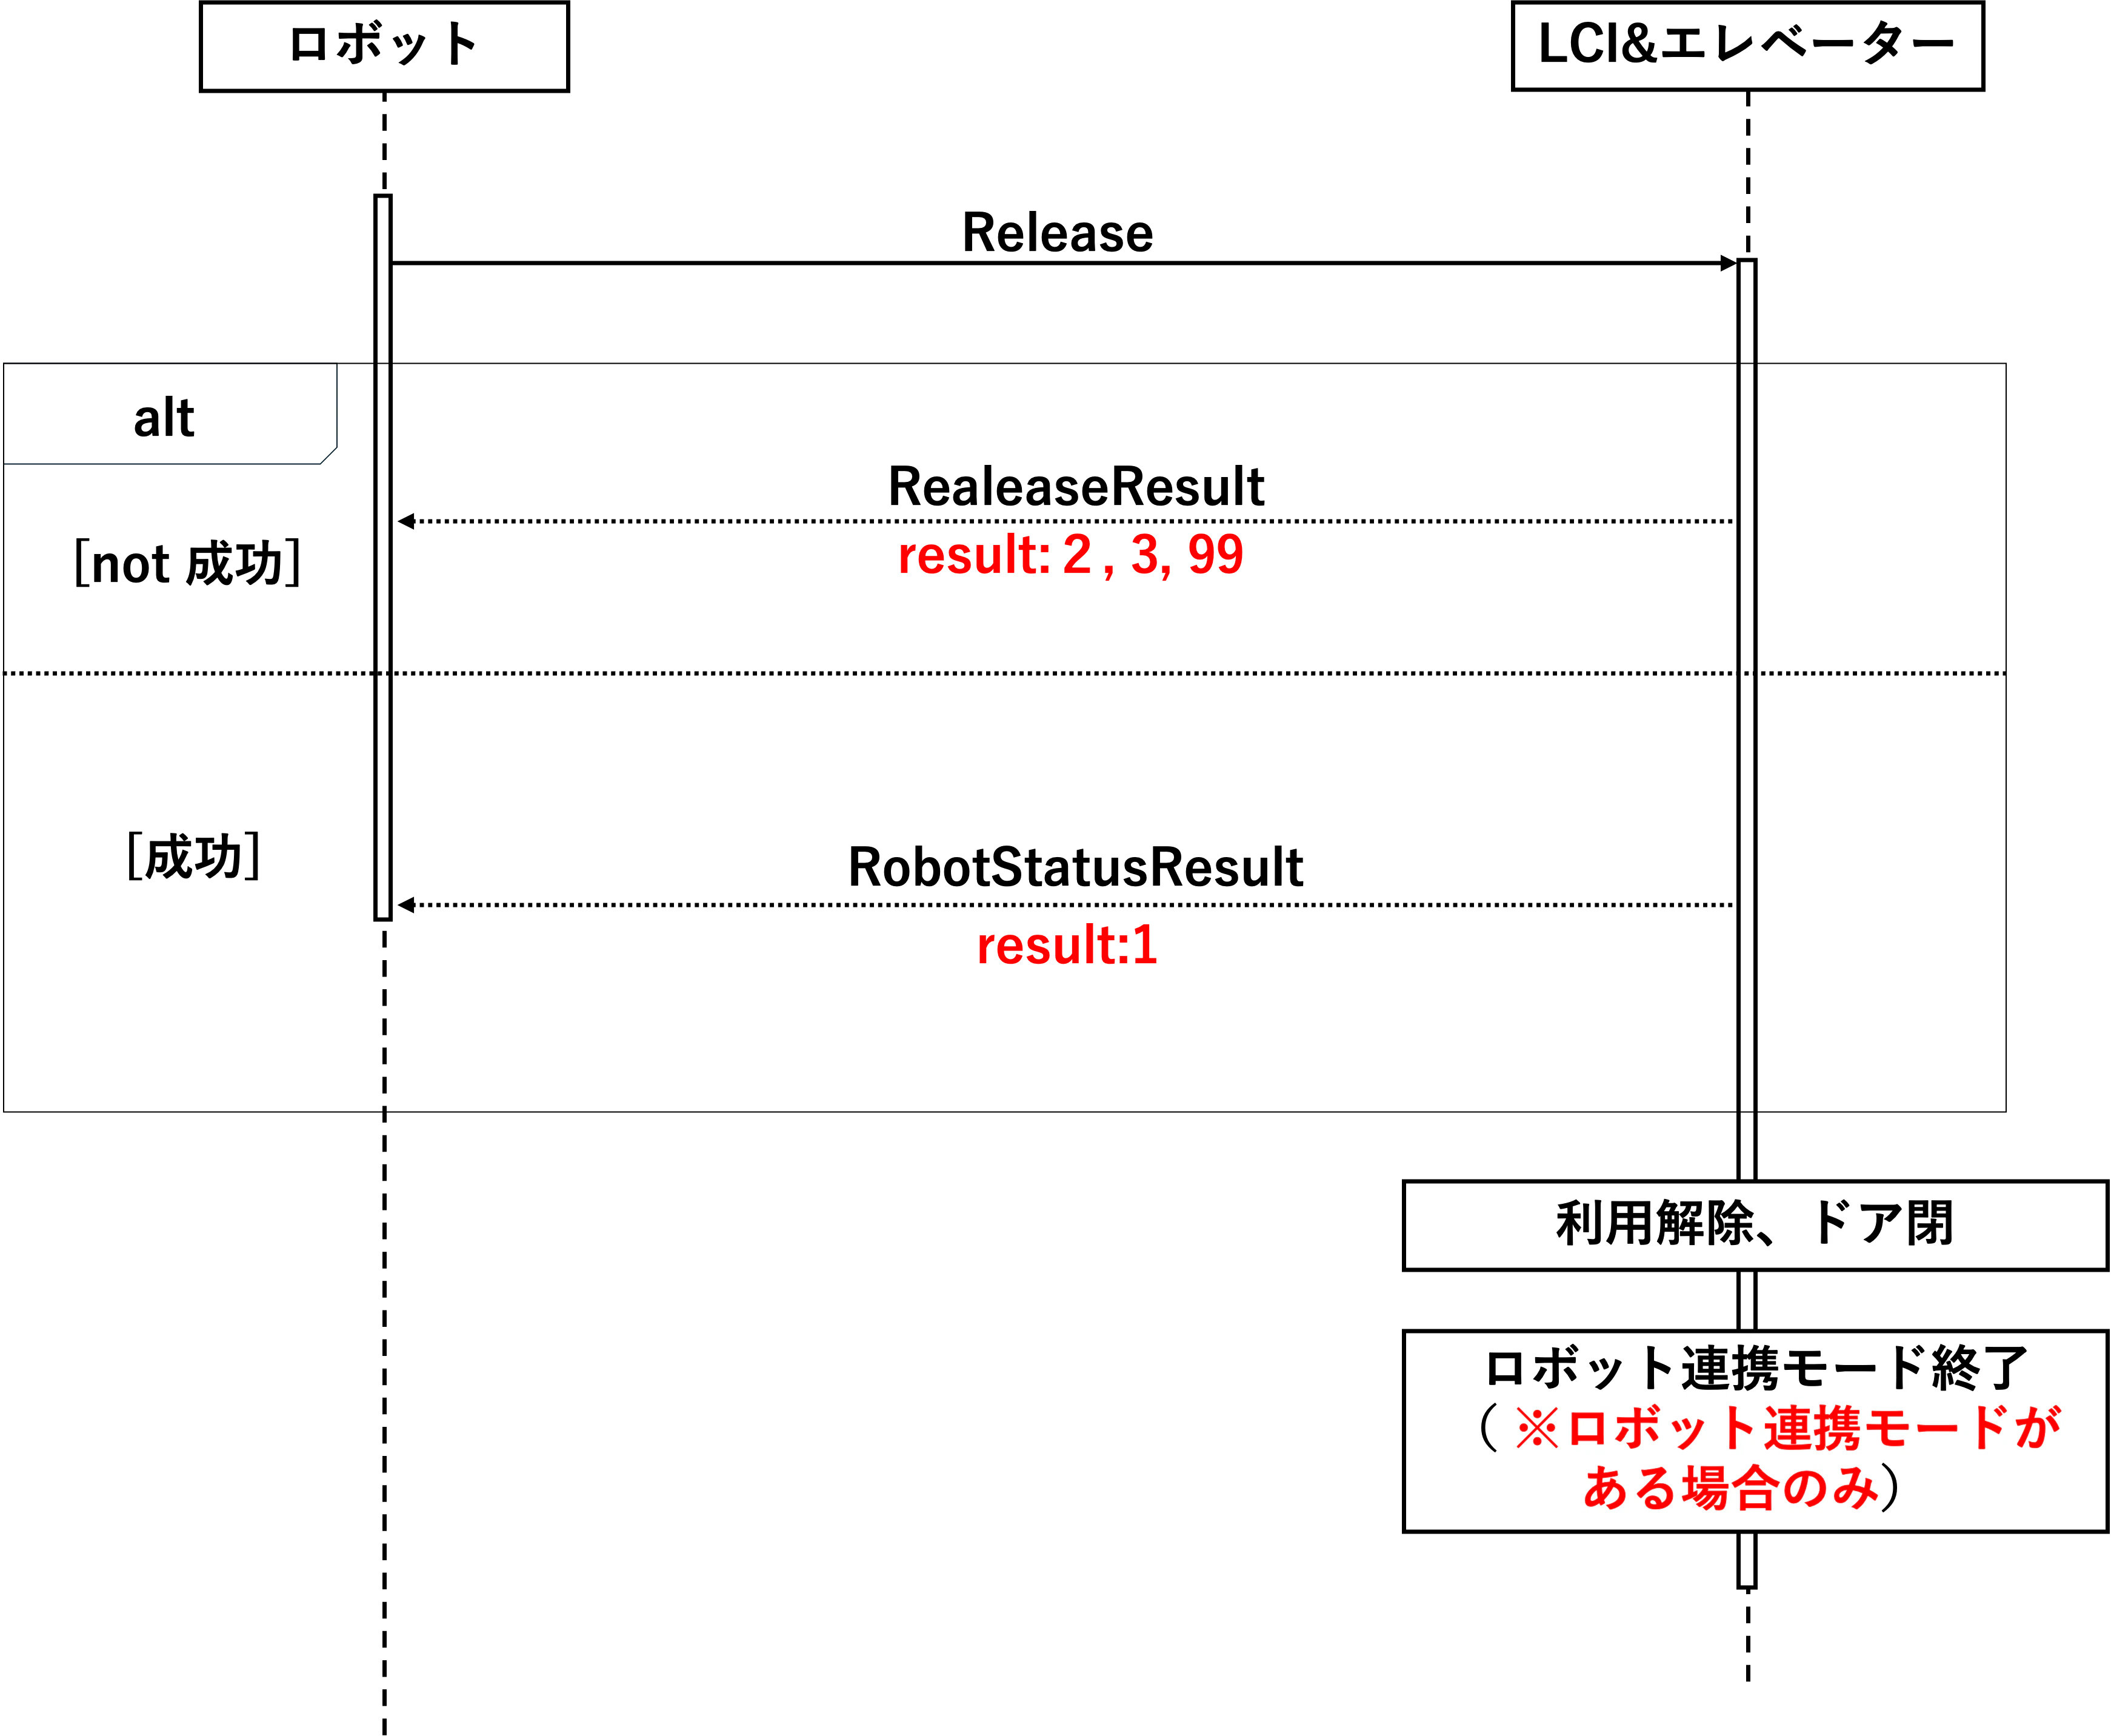
利用解除(Release)のシーケンスについて、再確認していきましょう。
利用解除では、それぞれ以下の手順でロボットとエレベーター(LCI)間でMQTT通信を行います。
利用解除(MQTT)
1. ロボットからエレベーターにReleaseを送信
2. エレベーターからロボットにReleaseResultを送信
プロトコルの仕様
ReleaseとReleaseResultの仕様を確認していきます。
トピック
| API名 | トピック |
|---|---|
| Release | lci/<bldg_id>/<bank_id>/<elevator_id>/Release/<robot_id> |
| ReleaseResult | /lci/<bldg_id>/<bank_id>/<elevator_id>/ReleaseResult/<robot_id> |
第3回で使用した設定ファイル:server_config_simulator_1-1.yamlを利用する場合には、以下になります。
| API名 | トピック |
|---|---|
| Release | /lci/simulator/1/1/Release/_uClosc2 |
| ReleaseResult | /lci/simulator/1/1/ReleaseResult/_uClosc2 |
- bldg_id : simulator(設定ファイル内のlci_bldg_id)
- bank_id : 1(設定ファイル内のlci_bank_id)
- elevator_id : 1(設定ファイル内のlci_elevator_id)
- robot_id : _uClosc2(開発用ロボットアカウントのID)
ペイロード
| API名 | ペイロード |
|---|---|
| Release | { "timestamp": <timestamp>, "robot_id":<robot_id> } |
| ReleaseResult | { "result": <result>, "timestamp": <timestamp>, "requested_robot_id": <requested_robot_id>, "requested_timestamp": <requested_timestamp> } |
- timestamp : ReleaseもしくはReleaseResultが送信された時間(エポック秒)
- robot_id : Releaseを行うロボットのID(今回は_uClosc2)
- result : RleaseResultの結果(1:成功、2:失敗、3:その他エラー、99:管制運転中)
- requested_robot_id : Releaseを行うロボットのID(今回は_uClosc2)
- requested_timestamp : Releaseを送信した時間
サンプルコードの確認
サンプルコードにおける利用解除に関連する箇所を確認してきましょう。
do_release
この関数では、以下のことを行っています。
- ペイロードの作成
- トピックの作成
- メッセージのパブリッシュ(self._publish_and_wait_responce)
- ReleaseResultのレスポンスを待つ(self._publish_and_wait_responce)
def do_release(self):
       requested_time = int(time.time() * 1000)/1000
       payload = json.dumps({
           'timestamp': requested_time,

           'robot_id': self.robot_id})

       api = 'Release'
       topic = f'{self.topic_prefix}/{self.elevator_id}/{api}/{self.robot_id}'

       res = self._publish_and_wait_response(topic, payload, api, requested_time, 3.0)

       self.registered = False
       return res
メイン処理(if name = ‘main’)
‘do_release’をメイン処理の最後に実行し、連携を終了します。
if __name__ == '__main__':

   ...

   #利用解除
   res = lci_client.do_release()
   lci_client.logger.debug(res)
   time.sleep(1)
サンプルコードの改良
今回は、以下の項目をもとにサンプルコードの改良を進めていきます。
- メイン処理の開始時に利用解除を一度実行
- 各コマンドでエラーが発生したら、利用解除を行いメイン処理を終了する
- エラーが発生した場合、以下を分かるようにする
- メイン処理のどこでエラーが発生したか
- どのコマンドでエラーが発生したか
- エラーが発生したコマンドにおけるペイロード内の情報
メイン処理開始時に行う利用解除は、利用登録が残っていた場合にエラーが発生しないようにすることが目的です。
作成したコードにおいて、エラーは以下を対象としています。
- resultの値が2, 3, 99の場合
- resultの値がNoneの場合
- コマンドのレスポンスにおけるペイロードの値がそれぞれNoneの場合
- 各コマンドで設定したタイムアウトを超えた場合
- コマンドのレスポンス自体がNoneの場合
エラーが起きた際の各情報を取得できるようにする理由は、主に以下になります。
- ロボットの異常系シーケンスを、エラーが発生したタイミングに応じて適切に実施するため
- ログをもとにしたエラーの原因解明をより行いやすくするため
実装したコード
上記の項目をもとに、サンプルコードに追記・変更を加えた箇所を記載します。
追加した変数
self.error_info : エラー発生時の情報を格納する変数
self.lock_error : self.error_infoの値を取り出す・上書きする際の排他処理に使用
def __init__(self):
    ...
    self.error_info = None
    self.lock_error = threading.Lock()
get_error_info
self.error_infoの中身を返します。
この関数は、スレッドで実行しているRequestElevatorStatus/ElevatorStatusとRobotStatus/RobotStatusResult(state:5)におけるエラー情報を取得する目的で使用します。
def get_error_info(self):
    with self.lock_error:
        return self.error_info
set_error_info
self.error_infoにエラー情報を上書きします。
この関数は、スレッドで実行しているRequestElevatorStatus/ElevatorStatusとRobotStatus/RobotStatusResult(state:5)におけるエラー情報を更新する目的で使用します。
def set_error_info(self, res):
       with self.lock_error:
           if res:
               self.error_info = res
           else:
               self.error_info = None
do_registration
制限時間(self.timeout_sec)を超えても利用登録が成功しなかった場合に、呼び出し元にresを返すよう一部変更しました。
加えて、res.resultに応じた条件式も簡略化しています。
  def do_registration(self, dry_run: bool = False):
        max_timeout = time.time() + self.timeout_sec

-       while time.time() < max_timeout:
+       while True:
            res = self.registration(dry_run)

+           if time.time() > max_timeout:
+               return res

            if res is not None:
                if res.result == 2:
                    time.sleep(5)
                elif res.result == 1:
                    if dry_run:
                        self.dry_run_registered = True
                    else:
                        self.registered = True
                    return res
                else:
                    return res
            else:
                break
do_request_elevator_status
res.resultが1でない場合とresがNoneの場合に、set_error_infoを実行するよう追記しました。
def do_request_elevator_status(self):
       time_out = 10

       while not self.stop_event.is_set():
           res = self.request_elevator_status(time_out)
           self.logger.debug(res)

           if res is not None:
               if res.result != 1:
+                  self.set_error_info(res)
                   self.registered = False
                   break
           else:
+              self.set_error_info(res)
               self.registered = False
               break

           time.sleep(2)
robot_status_open_hold_worker
res.resultが1でない場合とresがNoneの場合に、set_error_infoを実行するよう追記しました。
def robot_status_open_hold_worker(self):
       time_out = 10
       limit_time = self.timeout_sec + time.time()

       while True:
           if time.time() < limit_time:
               with self.lock_robot_status:
                   if self.stop_event_robot_status.is_set():
                       break

                   # 乗り込み
                   res = self.robot_status(RobotStatus.KEEP_DOOR_OPEN, time_out)
                   self.logger.debug(res)

                   if res is not None:
                       if res.result != 1:
+                          self.set_error_info(res)
                           self.registered = False
                           break
                   else:
+                      self.set_error_info(res)
                       self.registered = False
                       break

               self.stop_event_robot_status.wait(5)

           else:
               self.registered = False
               break
wait_for_arrival
コマンドのレスポンスとしてget_error_infoからエラー情報を取得し、resに格納します。
その後、エレベーター到着およびドア開閉の確認結果であるenableとresを呼び出しもとに返すよう追記しました。
def wait_for_arrival(self, target_floor: str, target_door: int = 1):
       #エレベーター到着確認
       limit_time = self.timeout_sec + time.time()
       enable = False

       #追記:Release True -> self.is_registered()
       #self.registeredは各コマンドでリザルトに応じてFalseに変更しているので、エラーが発生したことと同義と判断
       while self.is_registered():
           if time.time() < limit_time:
               if self.floor_value == target_floor \
                   and self.door_value == target_door:
                   enable = True
                   break

           else:
               self.registered = False
               if self.floor_value != target_floor:
                   self.logger.error("Elevator hasn't arrived")
               if self.door_value != target_door:
                   self.logger.error("Door hasn't opened")
               break

           time.sleep(0.05)

+       res = self.get_error_info()

-       return res
+       return enable, res
reset
self.error_infoをNoneにリセットするよう追記します。
def reset(self):
       self.stop_robot_status_open_hold()
       self.stop_request_elevator_status()
       self.clear_robot_status_stop_event()
+      self.error_info = None
SequenceError
今回、作成した独自の例外クラスになります。
エラーが発生した際に、このクラスに各エラー情報を格納します。
今回は、以下の情報を格納するものとしました。
- self.step : メイン処理上でエラーが発生したステップ
- self.command : エラーが発生したコマンド(Registrationなど)
- self.result : エラーが発生したコマンドにおけるresult値
- self.timestamp : コマンドに対するレスポンスが送信された時間
- self.requested_timestamp : コマンドを送信した時間
- self.requested_robot_id : コマンドを送信したロボットのrobot_id
乗り込み中止および降車中止はエラー情報を格納しません。
class SequenceError(Exception):
   def __init__(self, step, error_info):
       self.step = step

       if error_info:
           self.command = error_info.orig_api
           self.result = error_info.result
           self.timestamp = error_info.timestamp
           self.requested_timestamp = error_info.requested_timestamp
           self.requested_robot_id = error_info.requested_robot_id
       else:
           self.command = None
           self.result = None
           self.timestamp = None
           self.requested_timestamp = None
           self.requested_robot_id = None

       if not self.step in ("RobotStatus(state:3)", "RobotStatus(state:4)"):
           message = "Error occured at " + self.step + "."
       else:
           message = self.step + " is send."

       # exceptionクラスのmessageをオーバーライド
       super().__init__(message)
メイン処理(if name=='main':)
変更点は以下になります。
- 利用登録開始前に利用解除を実施
- 初回の利用解除から本番の利用登録までは、
resがNone、もしくはresultの値が1以外の場合にraise SequenceErrorを実施 - 本番の利用登録以降は
self.registeredがFalseの場合に、raise SequenceErrorを実施 -
try: except SequenceError as e:で、raise SequenceErrorをキャッチし、エラー情報を表示 -
try: finally:でメイン処理の最後に、def resetの実行と利用解除を実施 -
wait_for_arrivalからの返り値をenableとresに格納
メイン処理で扱うres(各コマンドにおけるレスポンス)は以下のパターンで中身が異なります。
-
タイムアウトせず、LCIからのレスポンスを受け取った場合
- 中身は各コマンドごとに定義されたペイロード
例:Registration/RegistrationResult
- 中身は各コマンドごとに定義されたペイロード
orig_api: 'Registration', result: '1', elevator_id: '1', timestamp: '1791166603.02', requested_robot_id: '_uClosc2', requested_timestamp: '1791166602.979'
-
タイムアウトした場合
- 中身は
None
- 中身は
-
self.registeredがFalseの場合- 中身は
LciResponceクラスのインスタンス- 各変数の値がNoneの状態
- 中身は
if __name__ == '__main__':

   ...

   try:
       #初回利用解除
+      res = lci_client.do_release()
+      lci_client.logger.debug(res)
+      if not res or res.result != 1:
+          raise SequenceError("1st Release", res)
+      time.sleep(1)

       #dry runによる疎通確認
       res = lci_client.do_registration(True)
       lci_client.logger.debug(res)
+      if not res or res.result != 1:
+          raise SequenceError("DryRun Registration", res)
       time.sleep(1)

       #本番の利用登録
       res = lci_client.do_registration()
       lci_client.logger.debug(res)
+      if not res or res.result != 1:
+          raise SequenceError("Registration", res)
       time.sleep(1)

       if res != None:
           lci_client.set_elevator_id(res.elevator_id)

       #出発階への呼び出し
       res = lci_client.do_call_elevator('B1', '1F')
       lci_client.logger.debug(res)
+      if not lci_client.is_registered():
+          raise SequenceError("1st CallElevator", res)
       time.sleep(1)

       #エレベーターの状態取得
       lci_client.start_request_elevator_status()
       time.sleep(1)

       #エレベーターの出発階到着・ドアの開閉状態確認
-      res = lci_client.wait_for_arrival('B1', 1)
+      enable, res = lci_client.wait_for_arrival('B1', 1)

       #乗り込み
       if enable:
           #戸開継続要求
           lci_client.start_robot_status_open_hold()
           """
           ~~~ロボットのエレベーター乗り込み動作~~~
           ここでロボットによるエレベーターの乗り込みを実施します.
           今回は20秒で、ロボットが乗り込みを行ったとみなします。
           """
           roop_time = 20 + time.time()
           while time.time() < roop_time:
+              if not lci_client.is_registered():
+                  raise SequenceError("1st RobotStatus(state:5)", lci_client.get_error_info())
               time.sleep(1)

       else:
+           raise SequenceError("1st WaitForArrival", res)

       #ロボットの乗り込みが終了した場合→True
       #ロボットの乗り込みを中止したい場合→False
       end_boarding = True

       with lci_client.lock_robot_status:
           lci_client.stop_robot_status_open_hold()

           #乗り込み完了
           if end_boarding:
               res = lci_client.do_robot_status_success_enter()
               lci_client.logger.debug(res)
+              if not lci_client.is_registered():
+                  raise SequenceError("RobotStatus(state:1)", res)

           #乗り込み中止
           else:
               res = lci_client.do_robot_status_cancel_enter()
               lci_client.logger.debug(res)
+              raise SequenceError("RobotStatus(state:3)", res)

       time.sleep(1)

       #RobotStatusに関するイベントのリセット
       lci_client.clear_robot_status_stop_event()
       time.sleep(1)

       #行き先階への登録
       res = lci_client.do_call_elevator('B1', '1F')
       lci_client.logger.debug(res)
+      if not lci_client.is_registered():
           raise SequenceError("2nd CallElevator", res)
       time.sleep(1)

       #エレベーターの目的階到着・ドアの開閉状態確認
-      res = lci_client.wait_for_arrival('1F', 1)
+      enable, res = lci_client.wait_for_arrival('1F', 1)

       if enable:
           #戸開継続要求
           lci_client.start_robot_status_open_hold()
           """
           ~~~ロボットのエレベーター降車~~~
           ここでロボットによるエレベーターの降車を実施します.
           今回は20秒で、ロボットが降車を行ったとみなします。
           """
           roop_time = 20 + time.time()
           while time.time() < roop_time:
+              if not lci_client.is_registered():
+                  raise SequenceError("2nd RobotStatus(state:5)", lci_client.get_error_info())
               time.sleep(1)
       else:
+          raise SequenceError("2nd WaitForArrival", res)

       #エレベーター状態取得終了
       lci_client.stop_request_elevator_status()
       time.sleep(1)

       #ロボットの降車が終了した場合→True
       #ロボットの降車を中止したい場合→False
       end_alighting = False

       with lci_client.lock_robot_status:
           lci_client.stop_robot_status_open_hold()

           #降車完了
           if end_alighting:
               res = lci_client.do_robot_status_success_exit()
               lci_client.logger.debug(res)
+              if not lci_client.is_registered():
+                  raise SequenceError("RobotStatus(state:2)", res)

           #降車中止
           else:
               res = lci_client.do_robot_status_cancel_exit()
               lci_client.logger.debug(res)
+              raise SequenceError("RobotStatus(state:4)", res)

       time.sleep(1)

       #RobotStatusに関するイベントのリセット
       lci_client.clear_robot_status_stop_event()
       time.sleep(1)

+  except SequenceError as e:
+      if not e.step in ("RobotStatus(state:3)", "RobotStatus(state:4)"):
+          lci_client.logger.debug(f"{e} "
+                                  f"error command : {e.command}, "
+                                  f"result : {e.result}, "
+                                  f"timestamp : {e.timestamp}, "
+                                  f"requested timestamp : {e.requested_timestamp}, "
+                                  f"requested robot id : {e.requested_robot_id}"
+                                  )
+      else:
+          lci_client.logger.debug(f"{e}")

+  finally:
+      lci_client.reset()
+      res = lci_client.do_release()
+      lci_client.logger.debug(res)
動作確認
エラーが発生した際に、各エラー情報がログに出力されるかを確認します。
今回は初回のCallElevatorにおいて、resultが2であったケースで確認します。
コード変更箇所
_publish_and_wait_responseにおいて以下のように、加筆を行います。
これにより、CallElevatorResultのペイロードの中身を書き換えます。
 def _publish_and_wait_response(self, topic: str, payload: str, orig_api: str, requested_timestamp: float, timeout_sec: float):
       with self.mqtt_lock:
           self._publish(topic, payload)
           res = self.wait_response(orig_api, requested_timestamp, timeout_sec)

+          if res.orig_api == "CallElevator":
+              res.result = 2

           return res
実行結果
下記にコード実行時のログを一部記載しています。
このログから読み取れる動作として、CallElevatorにエラーが発生した場合に各エラー情報がログとして出力されています。
- 13:01:40,418 ~ 13:01:40,580 : 初回の利用解除
- 13:01:41,586 ~ 13:01:41,718 : 利用登録(ドライラン)
- 13:01:42,755 ~ 13:01:44,206 : 利用登録(本番)
- 13:01:45,221 ~ 13:01:45,417 : 初回のエレベーター呼び出し(エラー発生)
- 13:01:45,442 : エラー情報の表示
- 13:01:45,442 ~ 13:01:45,651 : 利用解除
2026-10-05 13:01:40,418    DEBUG Sending PUBLISH (d0, q1, r0, m3), 'b'/lci/simulator/1/1/Release/_uClosc2'', ... (53 bytes)
2026-10-05 13:01:40,580    DEBUG Received PUBLISH (d0, q1, r0, m1), '/lci/simulator/1/1/ReleaseResult/_uClosc2', ...  (115 bytes)
2026-10-05 13:01:41,586    DEBUG Sending PUBLISH (d0, q1, r0, m4), 'b'/lci/simulator/1/1/Registration/_uClosc2'', ... (70 bytes)
2026-10-05 13:01:41,718    DEBUG Received PUBLISH (d0, q1, r0, m1), '/lci/simulator/1/1/RegistrationResult/_uClosc2', ...  (152 bytes)
2026-10-05 13:01:42,755    DEBUG Sending PUBLISH (d0, q1, r0, m5), 'b'/lci/simulator/1/1/Registration/_uClosc2'', ... (53 bytes)
2026-10-05 13:01:44,206    DEBUG Received PUBLISH (d0, q1, r0, m1), '/lci/simulator/1/1/RegistrationResult/_uClosc2', ...  (134 bytes)
2026-10-05 13:01:45,221    DEBUG Sending PUBLISH (d0, q1, r0, m6), 'b'/lci/simulator/1/1/CallElevator/_uClosc2'', ... (141 bytes)
2026-10-05 13:01:45,417    DEBUG Received PUBLISH (d0, q1, r0, m1), '/lci/simulator/1/1/CallElevatorResult/_uClosc2', ...  (115 bytes)
2026-10-05 13:01:45,442    DEBUG Error occured at 1st CallElevator. error command : CallElevator, result : 2, timestamp : 1791172905.294, requested timestamp : 1791172905.221, requested robot id : _uClosc2
2026-10-05 13:01:45,442    DEBUG Sending PUBLISH (d0, q1, r0, m7), 'b'/lci/simulator/1/1/Release/_uClosc2'', ... (53 bytes)
2026-10-05 13:01:45,651    DEBUG Received PUBLISH (d0, q1, r0, m1), '/lci/simulator/1/1/ReleaseResult/_uClosc2', ...  (115 bytes)
最後に
今回の利用解除でLCIの使い方「エレベーター編」は終了となります。
ここまで長らくお付き合い頂きまして誠にありがとうございました!
エレベーター編を通して改良を行ったコードについては、以下リンク先から確認できます。
→lci_client_tech_blog.py
次は、LCIを使用した「Door API」の使い方についてご紹介していく予定です。
ご興味のある方は、引き続きぜひご閲覧ください!
その他
- 本記事は、LCIプロトコル仕様書(オンライン)のv2025-10-04を参考に作成・加筆しています
- LCI関連の開発に必要な情報が記載されている開発者用ポータルは以下からアクセスできます
- 各種資料は以下から閲覧・ダウンロードできます
サンプルコードは、以下の二つがアップロードされています。
- lci_client.py : オリジナル
- lci_client_tech_blog.py : 本ブログを通して改良したもの
- 開発用アカウントの発行は、以下からお問い合わせください
連載記事リスト
- (1)はじめに・自己紹介・システム概要
- (2)開発用アカウント発行・サンプルコード
- (3)MQTTのブローカー接続・MQTTについて
- (4)エレベーター連携の全体シーケンス
- (5)エレベーター利用登録(Registration)
- (6)エレベーター呼出階・行き先階指定(CallElevator)
- (7)エレベーターの状態取得(RequestElevatorStatus)
- (8)エレベーターの状態取得2(RequestElevatorStatus)
- (9)乗り込み・乗り込み完了(RobotStatus)
- (10)降車・降車完了(RobotStatus)
- (11)利用解除(Release)
他の記事もチェックしてみてください!