
修正履歴
2026/7/16:
ソース・コード取得にてmkdirの実行手順を追記
ビルド手順にエラー発生時の対応方法追記
はじめに
本記事は以前の記事にGPIO, SPI, Ethernetの対応を追加した内容になります。加えてMIG周りも変更しています。これによりArty A7-100Tのオンボード上の主要デバイスがZephyrから利用可能になります。
システム概要
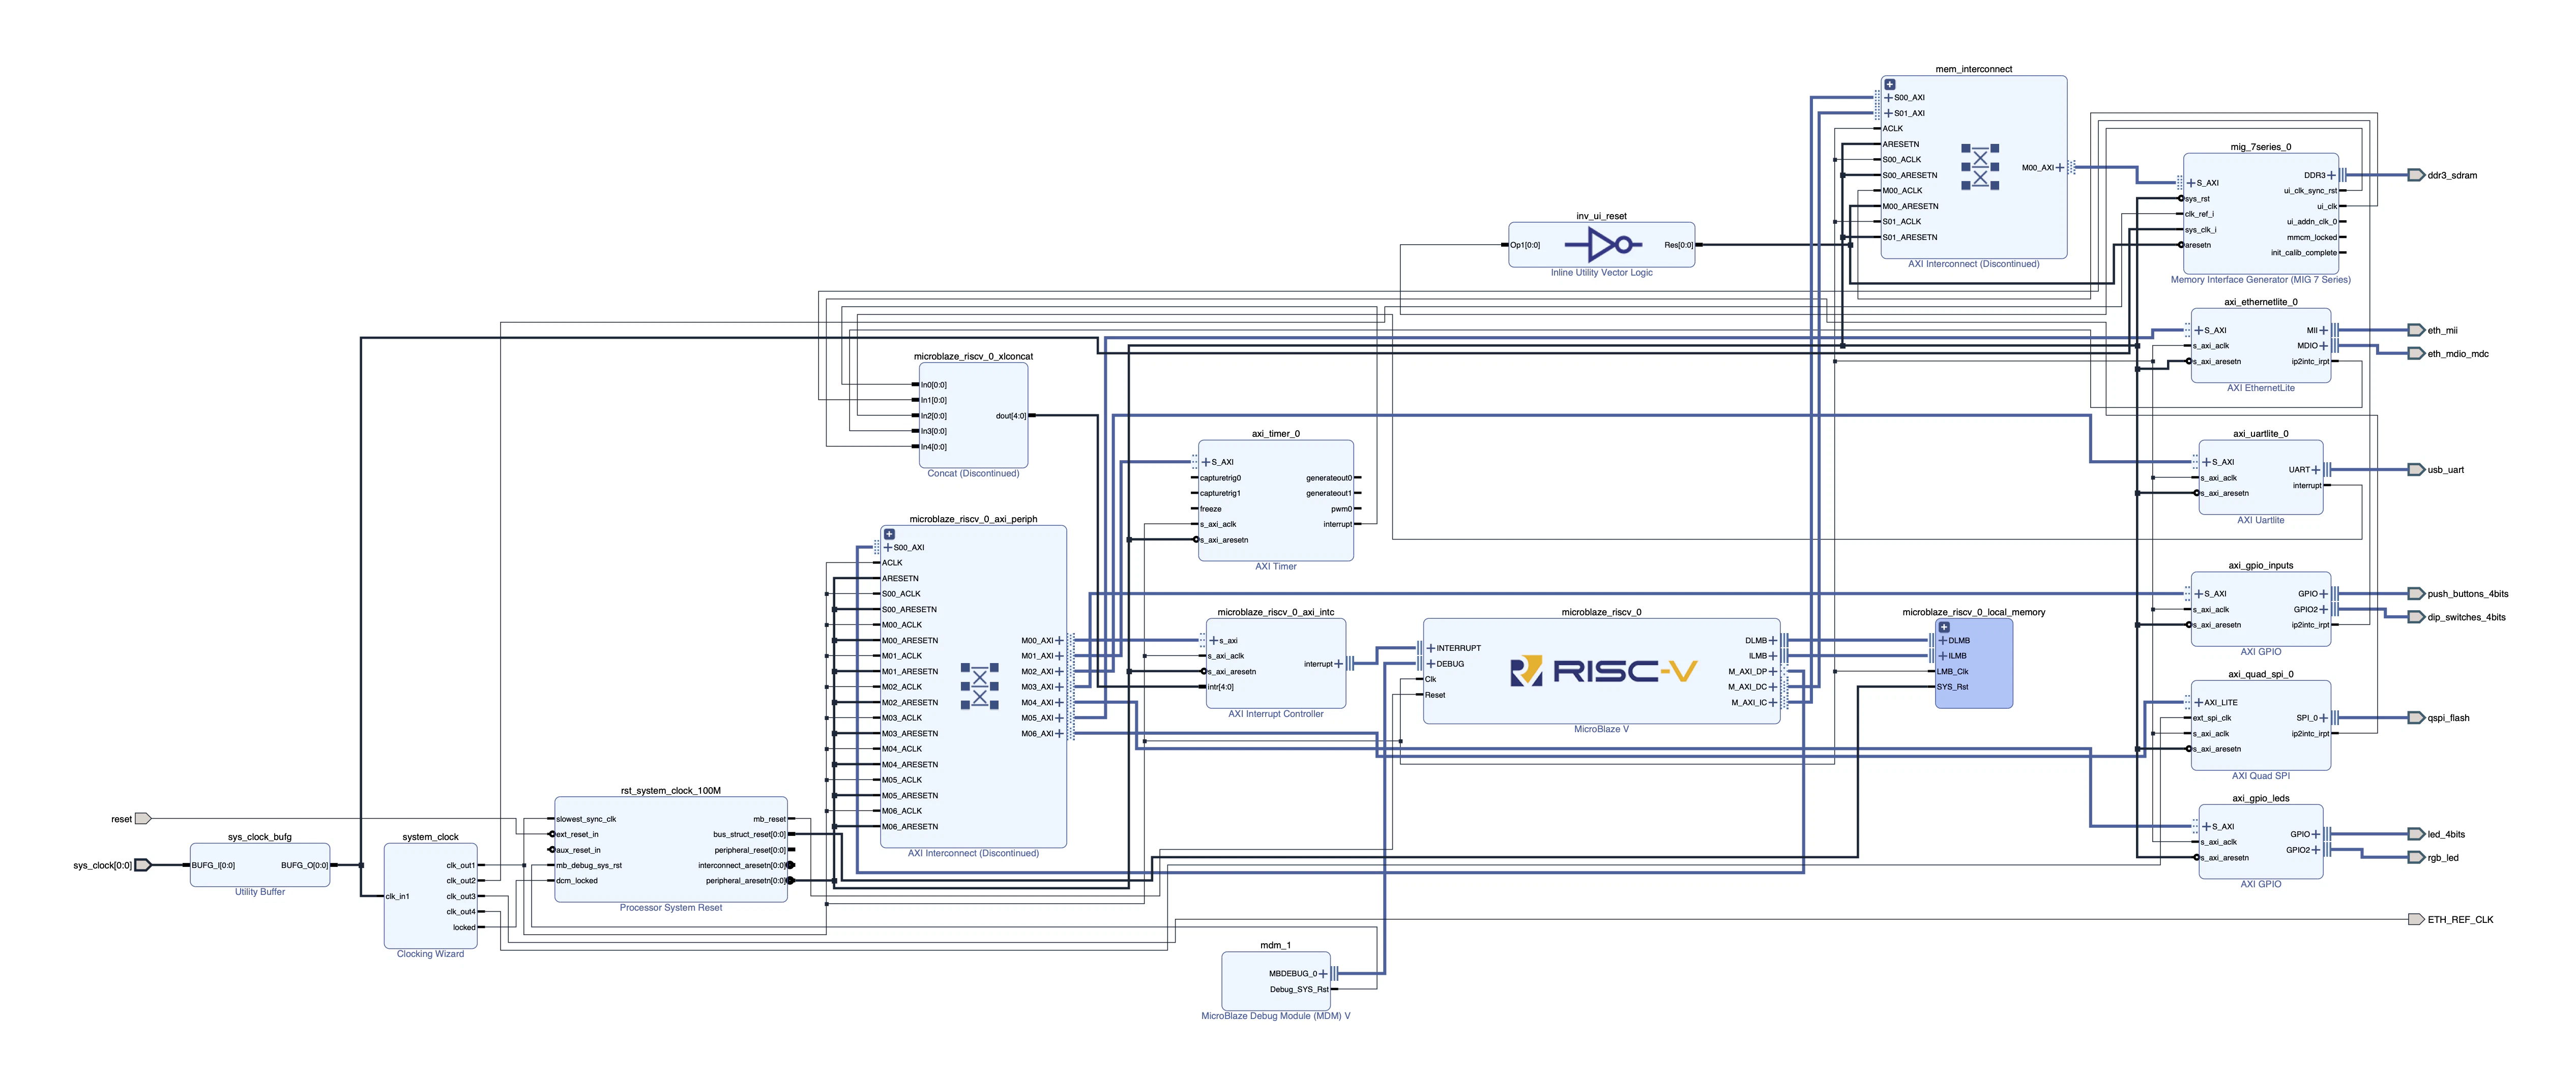
以下は実装するBlock Designです。
開発環境
構成
Board
Arty A7-100T
Tools
Vivado 2025.1
Vitis 2025.1
Zephyr RTOS
Base Version - 3.7.0(LTS)
Xilinx Repository Tag - 2025.1
Host OS
Ubuntu 24.04 Desktop
Vivado/Vitis
これらのツールは/tools/Xilinx/2025.1/配下にインストールされている事を前提とします。
Vivadoのプロジェクトはスクリプトにより$HOME/ws/vivado/arty-a7-mbv32/配下に作成されます。
今回の作業でVitisは使いませんが、System Device Treeを生成する際にVitisに含まれるツールやデータを利用する為、Vitisのインストールが必要です。
Zephyr RTOS
Zephyr RTOSはZephyr ProjectがLTS版としてリリースしている3.7.0にAMDが提供するソースを組み込んだ環境でビルドします。
本記事では$HOME/zephyrproject/配下にインストールされている事を前提とします。
ビルド手順
Zephyr ビルド環境準備
Zephyr Getting Started Guideに記載されている通り、最初はZephyr 3.7.0 Getting Started Guideの手順を実行してビルド環境を用意して下さい。
Install the Zephyr SDKに記載されている手順まで実行します。最後に記述されているudev rulesのインストールは実行しなくても問題ありません。
mbv32固有環境のインストール
オリジナルのソースツリーにMicroBlaze V固有のソースツリーを追加します。
本記事ではSDK及びプロジェクトがホームディレクトリ配下にある事を前提に記述します。
最初にphythonのvenvを有効化します。インストール手順の実行直後や実行済みの場合は不要です。
source $HOME/zephyrproject/.venv/bin/activate
次にMicroBlaze V固有のソースツリーを追加します。
cd $HOME/zephyrproject/
mv zephyr zephyr.upstream
git clone https://github.com/Xilinx/zephyr-amd.git -b xlnx_rel_v2025.1 zephyr
west update
west lopper-install
これでZephyrのビルド環境が用意できました。
Vivadoビルド手順
Project作成
今回利用するBlock Design作成スクリプトを取得・実行します。
source /tools/Xilinx/2025.1/Vivado/settings64.sh
git clone https://github.com/hkato-sssl/arty-a7-mbv32.git
cd arty-a7-mbv32/vivado
vivado -source arty-a7-mbv32.tcl &
VivadoにArty A7-100Tのボード情報が無い場合、ボード情報の取得を行うのに多少時間が掛かります。
作成直後のBlock Designはビルド不可能な状態です。Projectを作成した後は、以降に記述するGUI操作を実行してMIGの設定を変更する必要があります。
MIG Configuration
スクリプト実行直後の状態では、まだBitstreamの生成は出来ません。MIGの設定を変更する必要があります。
Block Design右上にあるmig_7series_0をダブルクリックしてMemory Interface Generatorウィンドウを表示します。
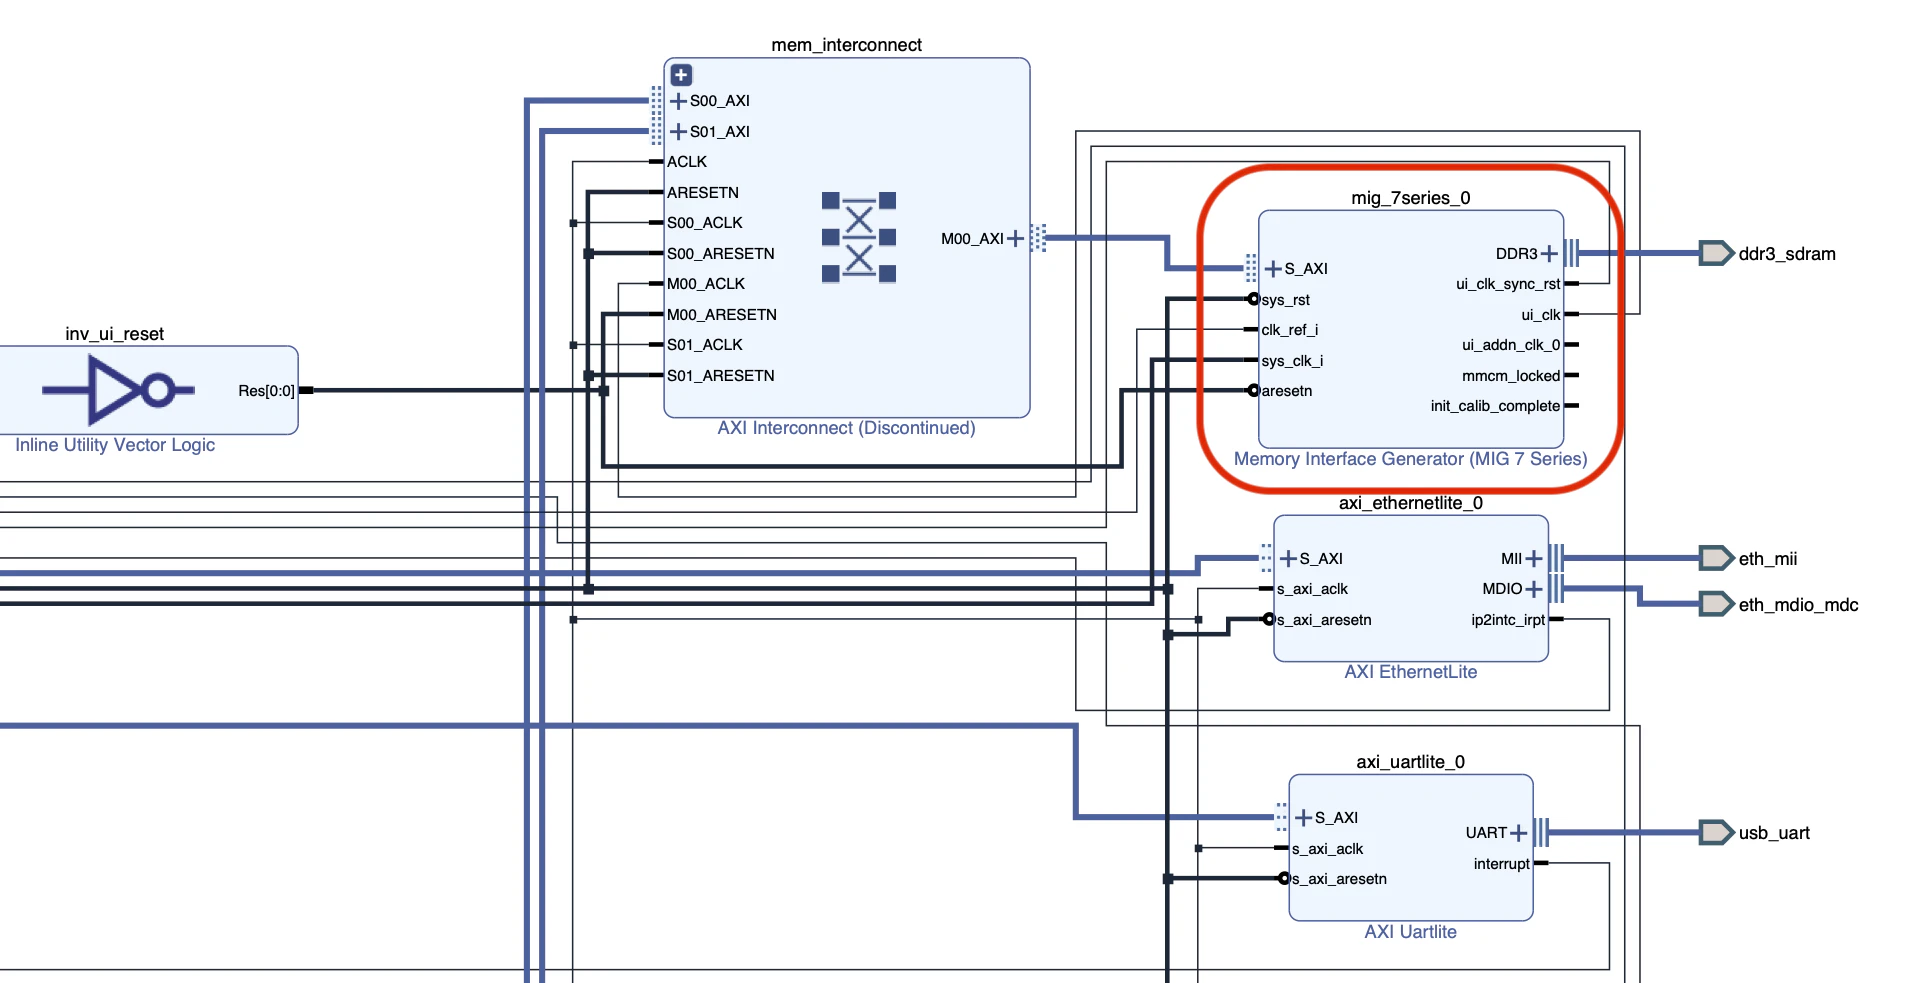
ウィドウが表示されたらNextボタンを7回クリックします。

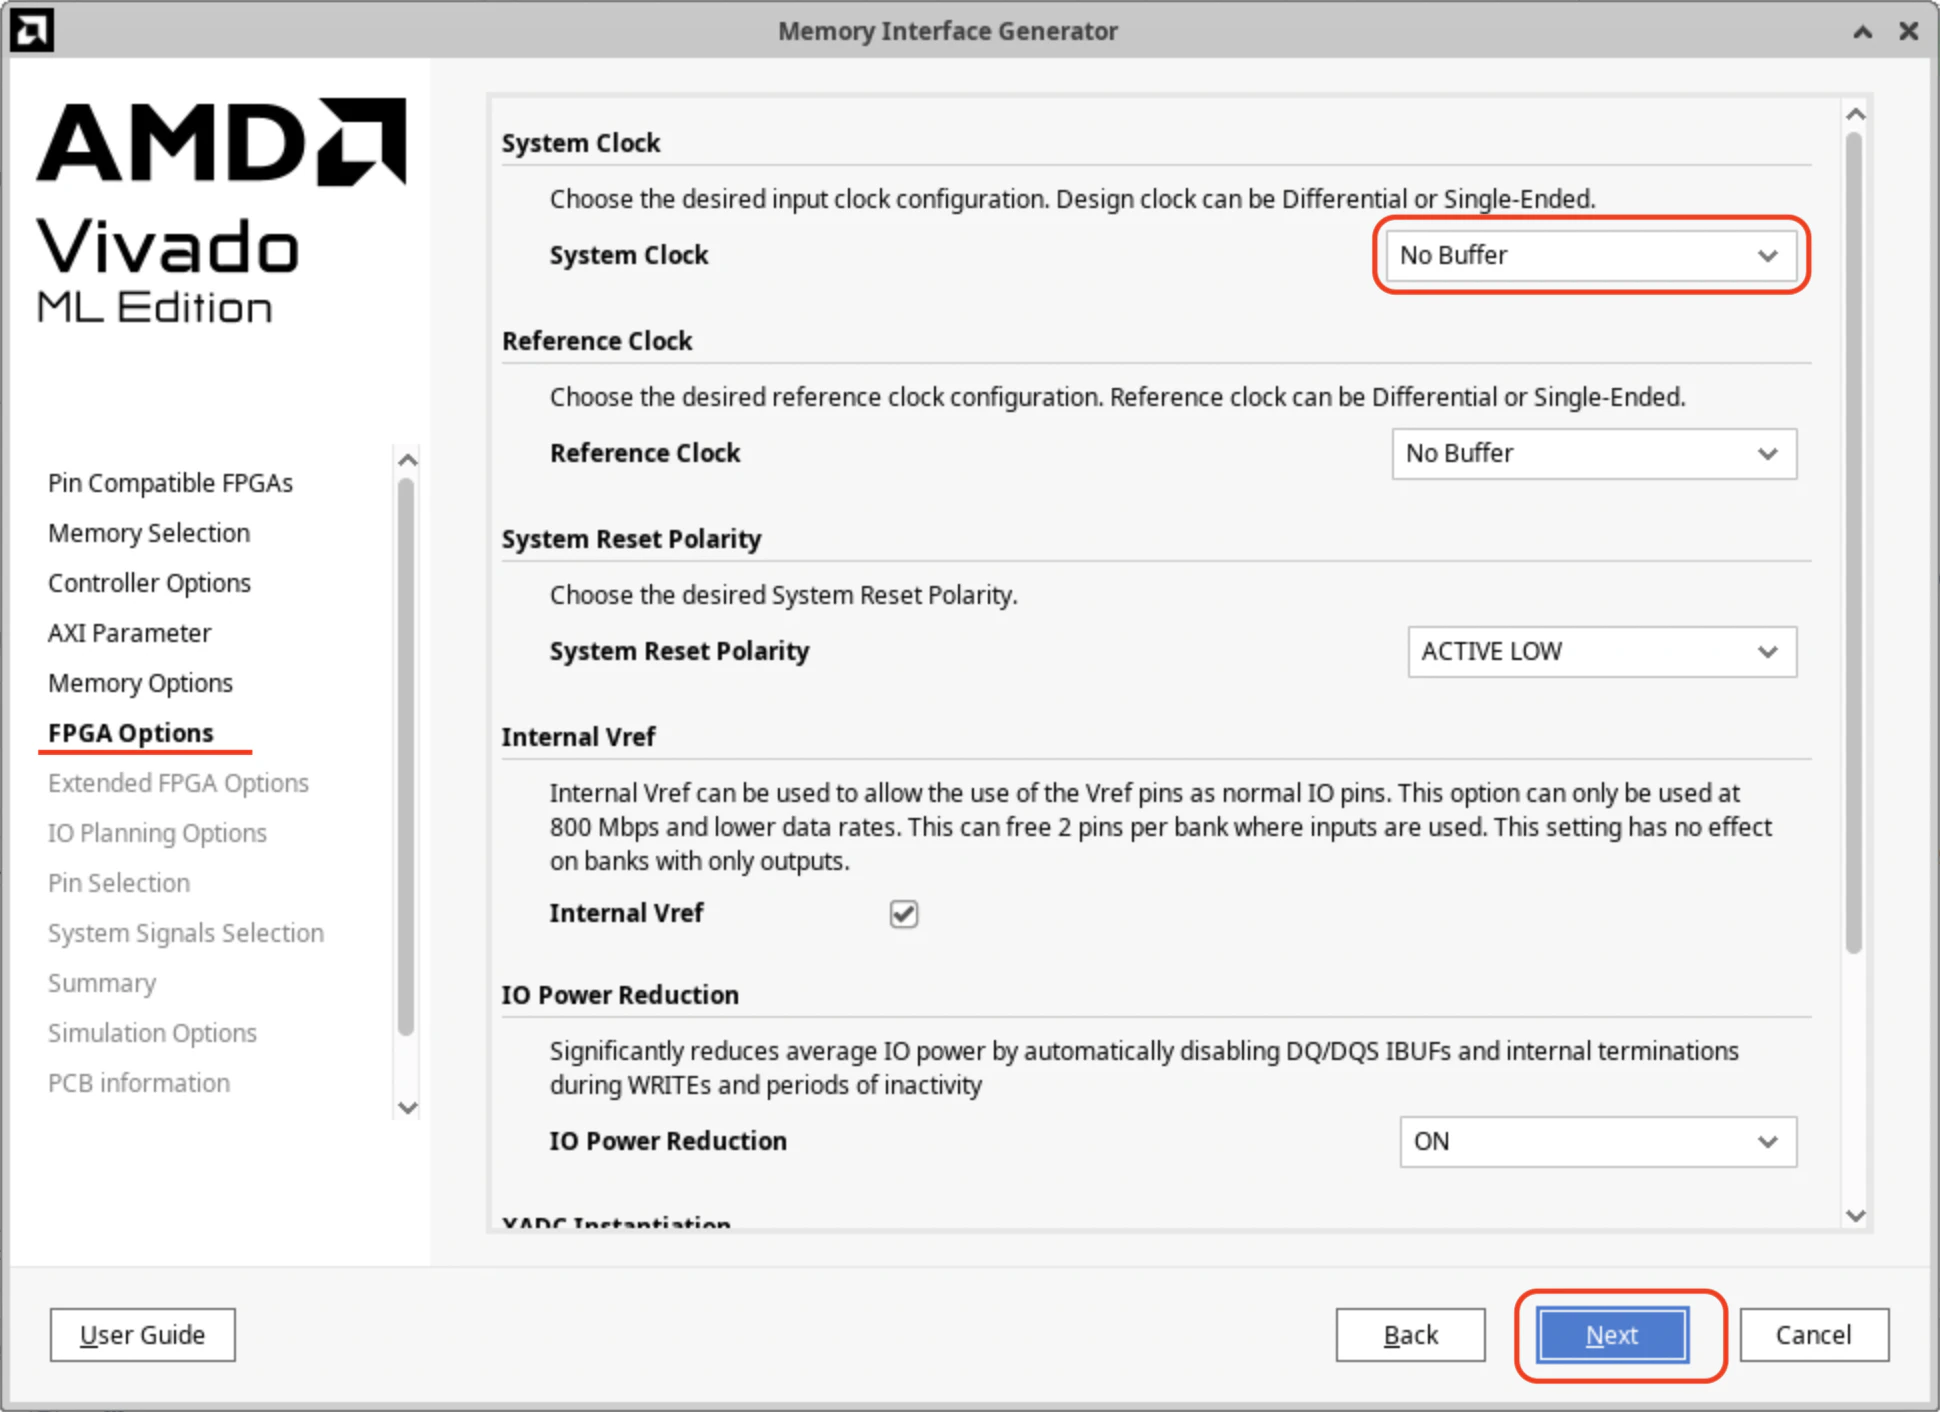
FPGA Optionsが表示されたらSystem Clockを [Single-Ended] から [No Buffer] に変更します。変更したらNextボタンを3回クリックします。
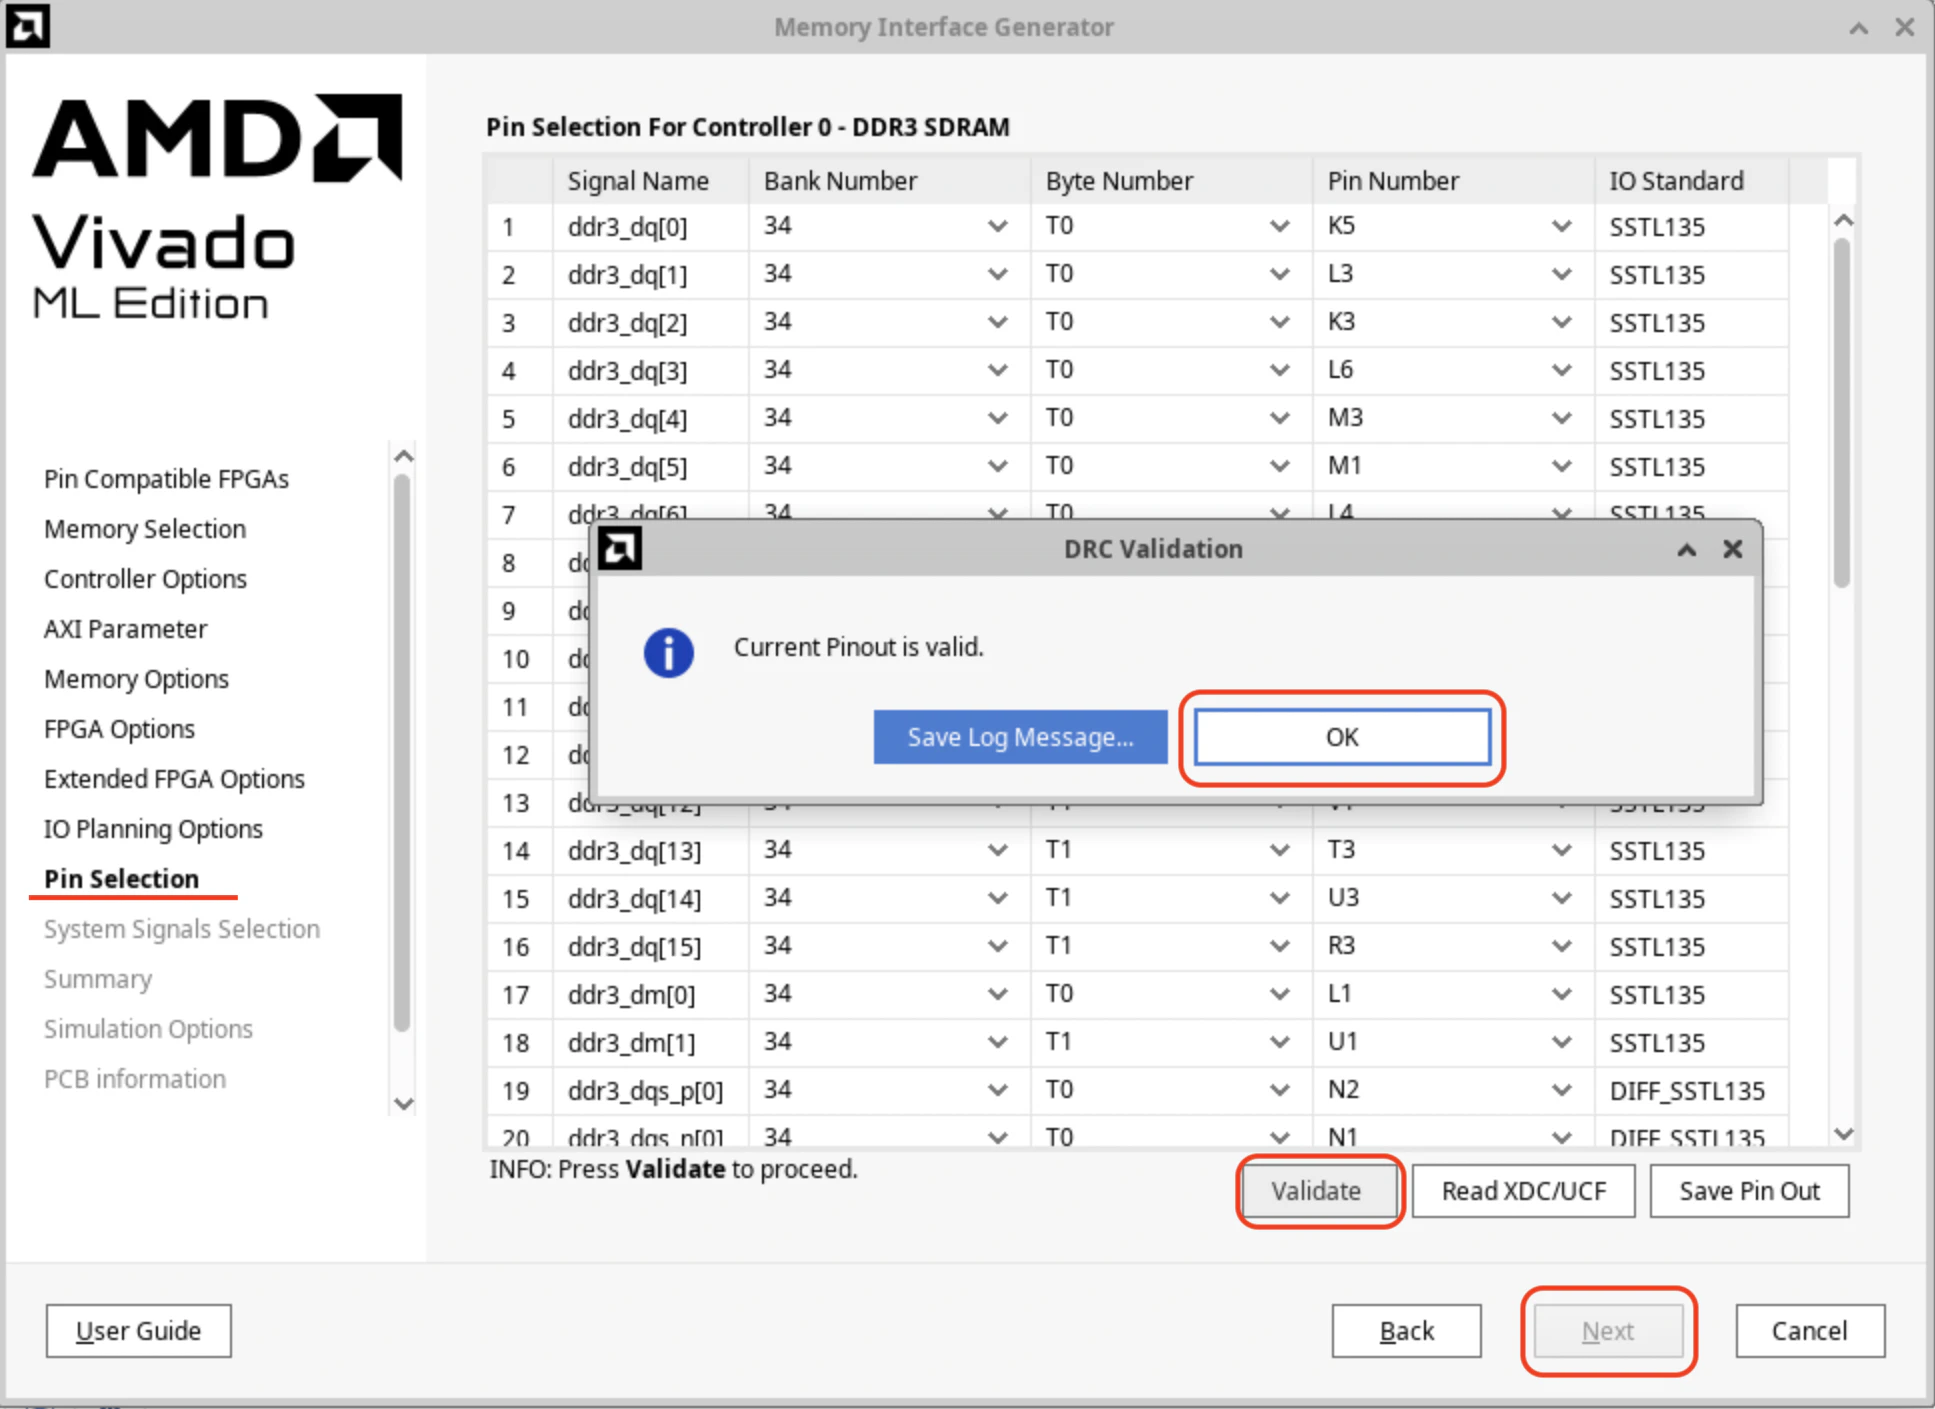
Pin Selectionが表示されたらValidateボタンをクリックして、表示されたDRC ValidationウィンドウのOKボタンをクリックして下さい。その後、Nextボタンを3回クリックして下さい。
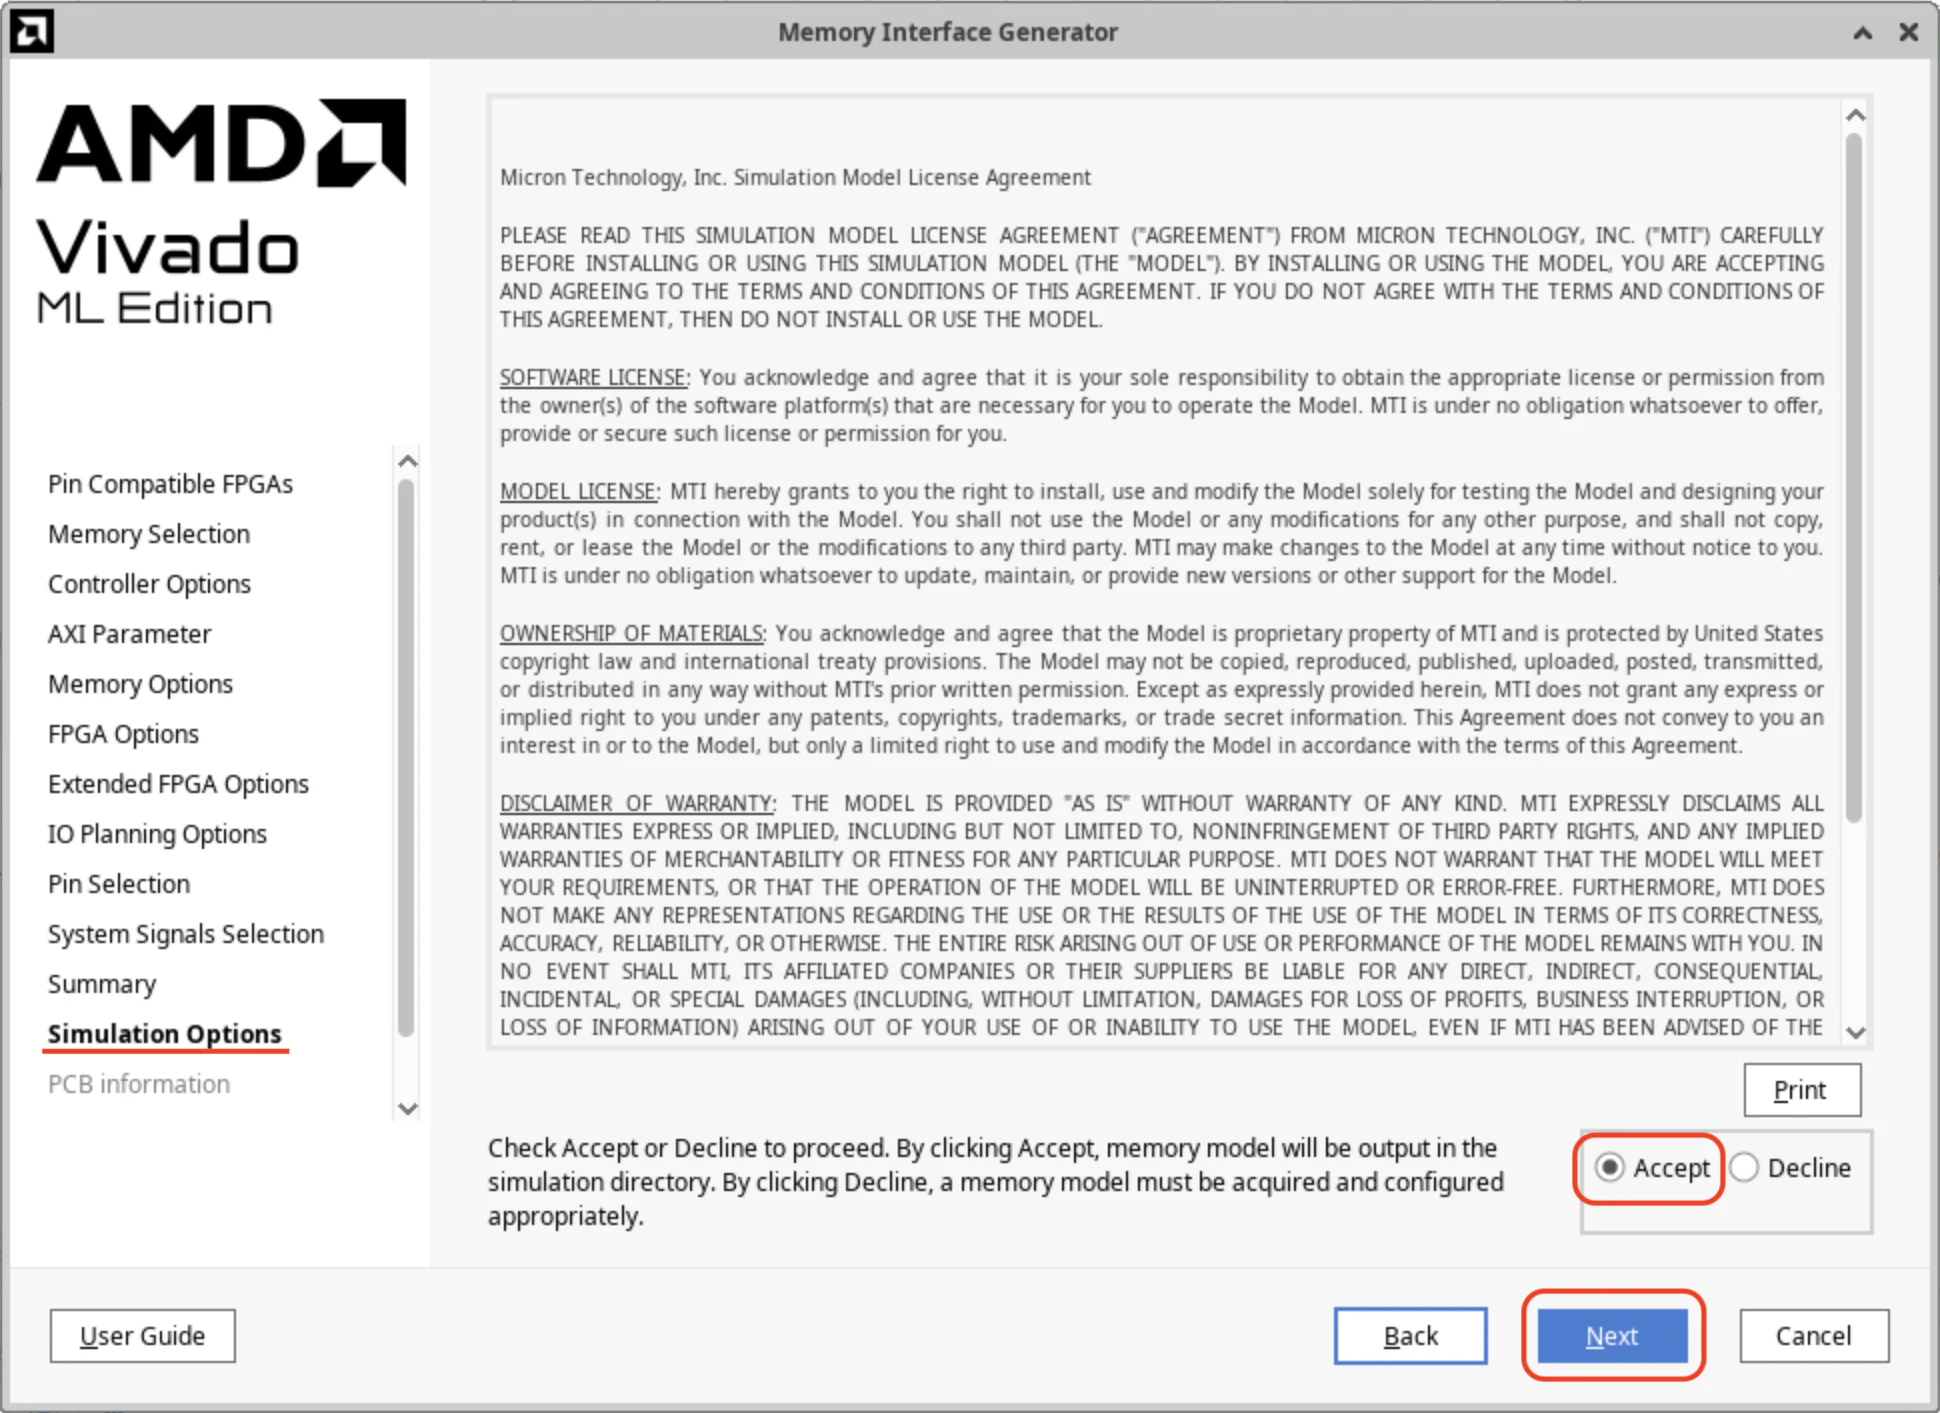
Simulation Optionsが表示されたらAcceptをチェックしてNextを2回クリックして下さい。
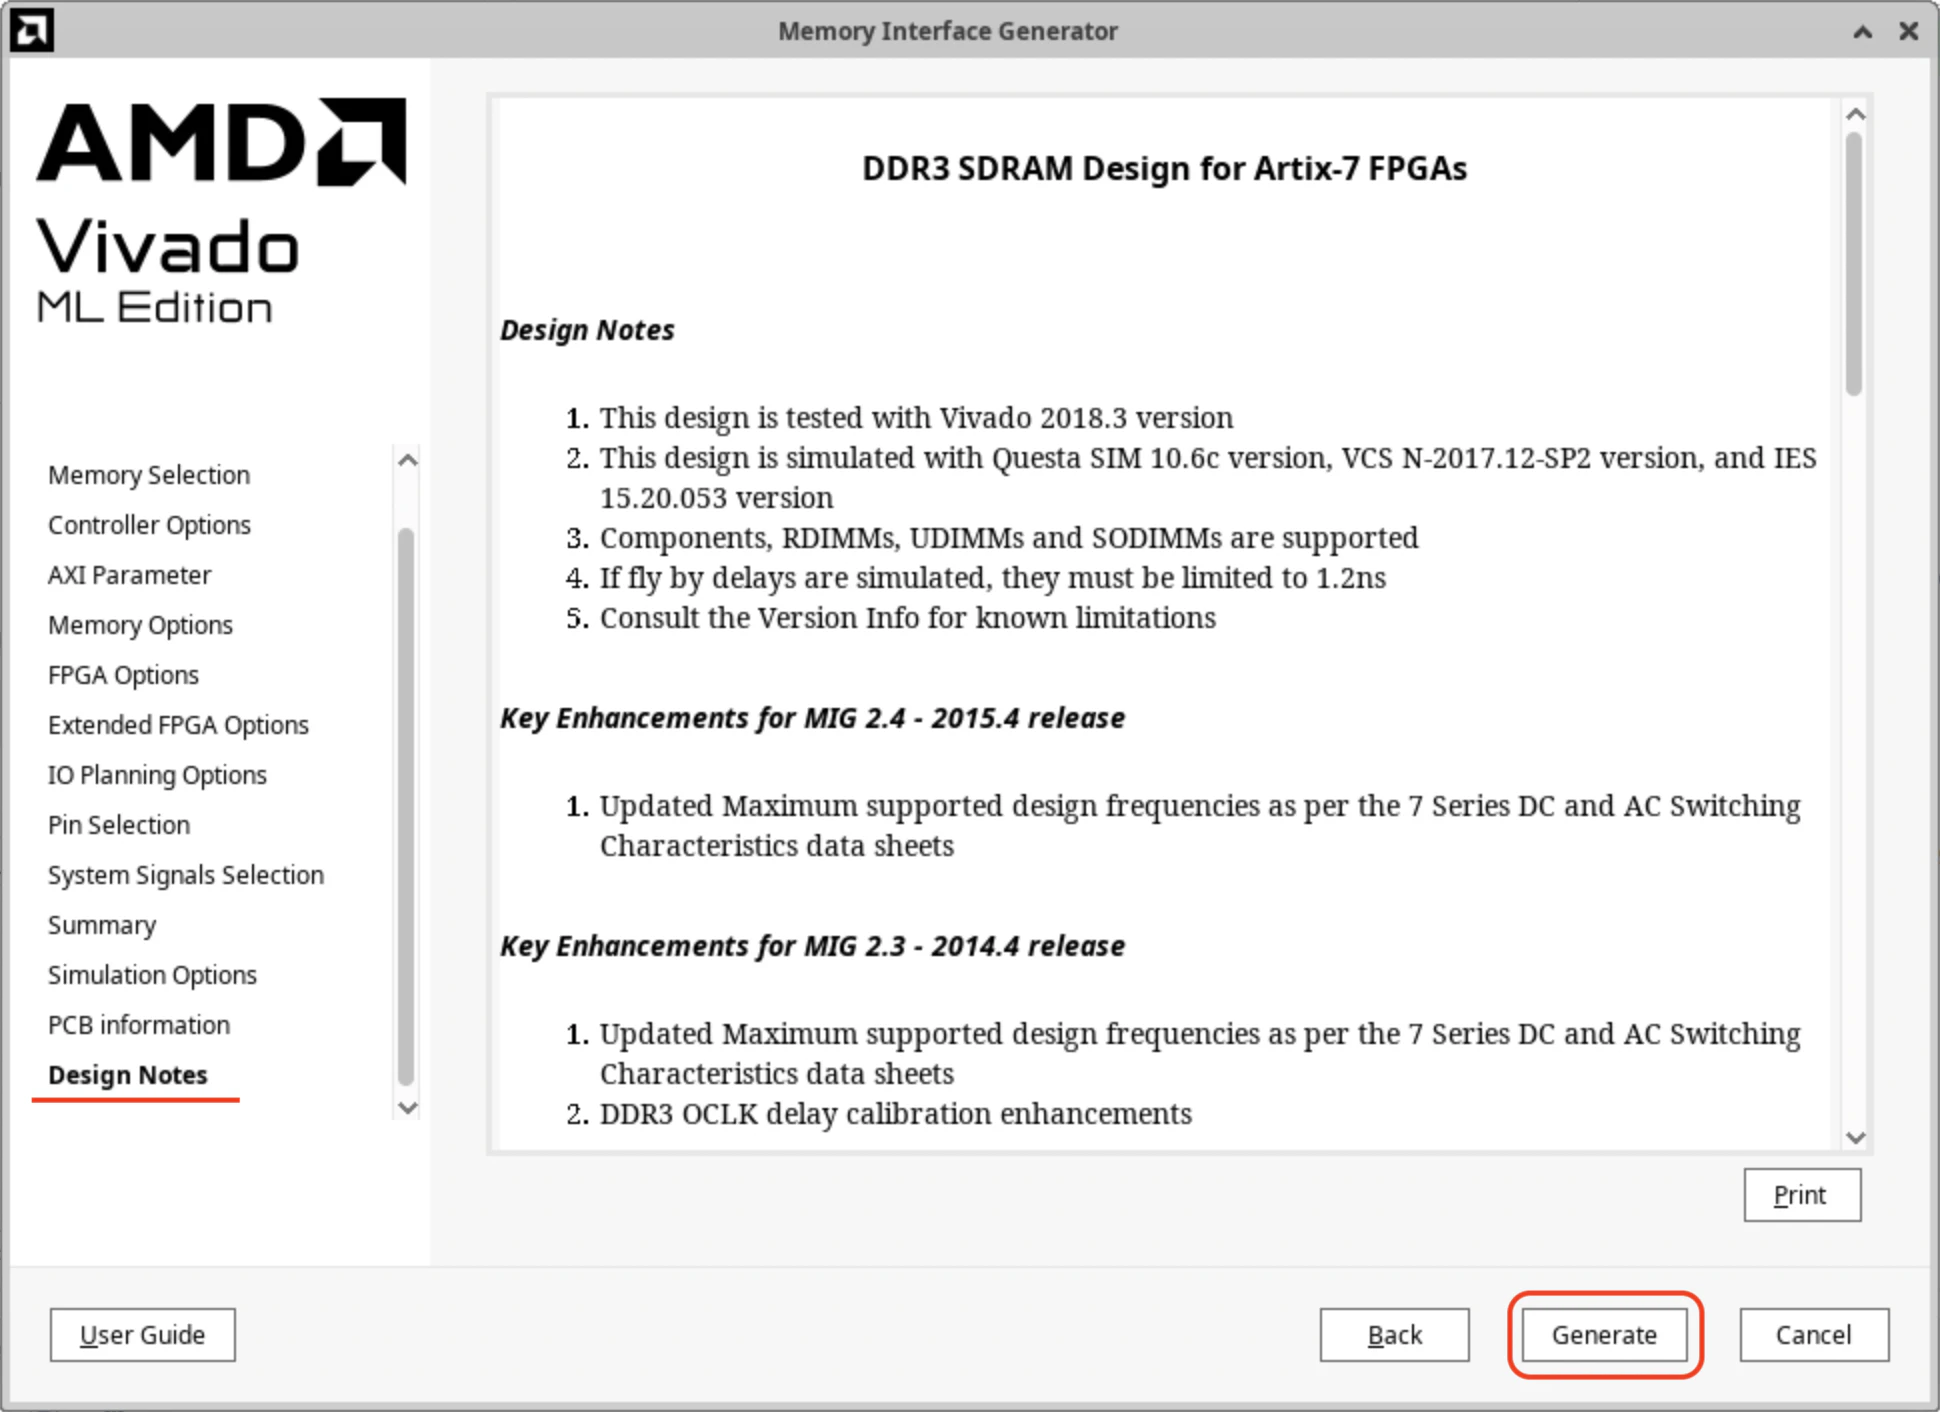
Design Notesが表示されたら、Generateボタンをクリックして終了です。
Bitstream, XSA File生成
VivadoのTCL Consoleから下記コマンドを実行して、論理合成からBitstreamとXSA Fileの生成まで実行します。
source generate.tcl
実行完了するとBitstream Generation Completedウィンドウが表示されますのでCancelボタンをクリックして閉じて下さい。

以上でVivadoでの作業は終了です。
Zephyrビルド手順
環境設定
最初に作業に利用するファイル名、ディレクトリ名を定義します。
# parameters
PROJ_NAME=arty-a7-mbv32
XSA_FILE=$HOME/ws/vivado/$PROJ_NAME/$PROJ_NAME.xsa
SDT_DIR=$HOME/${PROJ_NAME}_sdt
次にphythonのvenvを有効化します。インストール手順の実行直後や実行済みの場合は不要です。
source $HOME/zephyrproject/.venv/bin/activate
ソース・コード取得
GitHubからZephyr Project一式を取得します。ソース・コードは$HOME/zephyrproject/zephyr/apps/配下に展開します。
mkdir -p $HOME/zephyrproject/zephyr/apps
cd $HOME/zephyrproject/zephyr/apps
git clone https://github.com/hkato-sssl/arty-a7-mbv32-zephyr.git
Devicetree更新
プロジェクト用DevicetreeをXSAファイルから抽出したDevicetreeで更新します。最初のsetting64.shは既に実行済みであれば再実行の必要はありません。
# create the SDT files
. /tools/Xilinx/2025.1/Vivado/settings64.sh
xsct -eval "sdtgen set_dt_param -dir $SDT_DIR -xsa $XSA_FILE ; sdtgen generate_sdt"

# update the devicetree for Zephyr Project
cd $HOME/zephyrproject/
LOPPER_DTC_FLAGS="-b 0 -@" west lopper-command -p microblaze_riscv_0 -s $SDT_DIR/system-top.dts -w $HOME/zephyrproject/zephyr
これでビルドの準備は完了です。
Projectのビルドと実行
下記手順でZephyrのビルドと実行を行います。
cd $HOME/zephyrproject/zephyr/apps/arty-a7-mbv32-zephyr
west build -p -b mbv32
west flash --runner xsdb --elf-file ./build/zephyr/zephyr.elf --bitstream $SDT_DIR/$PROJ_NAME.bit
2026/7/16追記
west buildでエラーになる場合、下記定義を実行してから再ビルドを試してみて下さい。
export ZEPHYR_TOOLCHAIN_VARIANT=zephyr
動作確認
ここでビルドするZephyr ProjectではShellからGPIO, SPI, Ethernetの動作確認を行う事が可能です。以降では各デバイスの動作確認方法を記述します。
GPIO
GPIOはボード上のPush Button, Slide Switch, LED, RGB LEDに接続してあります。Shellに追加したtestコマンドで動作確認が可能です。
| Command | Description |
|---|---|
| test led | 4つのLEDを順番に点灯する。 |
| test rgb1 | B, G, Rの順で4つのRGB LEDを点灯する。 |
| test rgb2 | RGB LEDで点灯可能な全ての色の組み合わせを点灯する。 |
| test sw | コマンド入力後から5秒の間、Push ButtonとSlide Switchの入力イベントを表示する。 |
test swを実行後にPush ButtonやSlide Switchを操作すると以下の様に表示されます。
uart:~$ test sw
Display KEY event for 5 seconds
BTN3 - ON
BTN3 - OFF
SW0  - ON
SW0  - OFF
BTN2 - ON
BTN2 - OFF
SW1  - ON
BTNxやSWxはボード上のシルク・プリントに対応しています。
実際にLEDの点灯を実行すると、単純なON/OFFだとかなり眩しいです。GPIOではなく、PWMで制御した方が良いかも知れません。
SPI
SPI Controllerにはボード上のNOR Flash Memoryが接続されており、Shellからflashコマンドで操作可能です。
例えばflash testでErase/Write/Readの動作確認が取れます。
flash test flash@0 0x100000 0x1000
Flash Memoryの利用方法は以下の記事を参考にして下さい。
Zephyr on MicrBlaze V(BASYS3)でSPI接続のNOR FLASHを使う
Ethernet
今回はAMD社が提供するAXI Ethernet Liteを使いEthernet通信を実現しています。このデバイスはZephyr 3.7.0では未対応な為、ドライバを作成しています。しかし最新の4.4.0ではEthernet Lite用のドライバが提供されており、こちらの方が色々と細かい処理が実装されています。実用上はこちらをバックポートするのが良いかと思います。
無償で利用可能という事でEthernet Liteを選択しましたが、Multicastには未対応という制約があります。
IPv6では様々なプロトコルがMulticastを利用しますので、実際にはIPv6は利用不可能と考えた方が良いです。Multicastに依存する機能はIPv4でも利用不可能です。
本プロジェクトではDHCPでIPv4のアドレスを設定します。DHCPで割り当てられたアドレスはnet ifaceコマンドで確認可能です。
uart:~$ net iface

Interface eth0 (0x8002e478) (Ethernet) [1]
===================================
Link addr : 02:00:00:00:00:01
MTU       : 1500
Flags     : AUTO_START,IPv4
Device    : ethernet@40e00000 (0x8001bbb0)
Ethernet capabilities supported:
        10 Mbits
        100 Mbits
IPv4 unicast addresses (max 1):
        192.168.0.101/255.255.255.0 DHCP preferred
IPv4 multicast addresses (max 2):
        224.0.0.1
IPv4 gateway : 192.168.0.1
DHCPv4 lease time : 86400
DHCPv4 renew time : 43200
DHCPv4 server     : 192.168.0.1
DHCPv4 requested  : 192.168.0.101
DHCPv4 state      : bound
DHCPv4 attempts   : 1
上記表示ではMulticast Addressが設定されていますが、実際には利用不可能です。
DHCP Clientの起動はmain.cで実行しています。
#include <zephyr/net/net_if.h>
#include <zephyr/net/dhcpv4.h>

int main(int argc, char *argv[])
{
        struct net_if *iface = net_if_get_default();

        net_dhcpv4_start(iface);

        return 0;
}
net pingコマンドでネットワークの疎通確認が可能です。外部からのPingにも応答可能です。
Ehternet Lite DriverにはMDIOアクセス用のAPIが用意されています。このAPIを使いPHY Registerへのアクセスが可能です。
MDIOのテスト用にethlite mdioコマンドを用意しています。
uart:~$ ethlite
ethlite - AXI Ethernet Lite test commands
Usage:
  ethlite mdio read <phy register>
  ethlite mdio write <phy register> <value>
  ethlite mdio dump
uart:~$ ethlite mdio read 0
0000: 3100
uart:~$ ethlite mdio dump
   BMCR: 3100
   BMSR: 7869
PHYIDR1: 2000
PHYIDR2: 5c90
   ANAR: 01e1
Zephyr Project構成
Zephyr Projectに含まれるソース・コードは以下の通りです。
arty-a7-mbv32-zephyr
├── CMakeLists.txt
├── LICENSE
├── boards
│   └── mbv32.overlay -- Project固有のDevicetree定義
├── dts
│   └── bindings      -- Ethernet Lite Driver用のDevicetree定義
│       └── ethernet
│           └── xlnx,ethernetlite.yaml
├── include
│   └── zephyr
│       └── drivers
│           └── ethernet
│               └── eth_xlnx_ethernetlite.h
├── prj.conf
└── src
    ├── cmd_ethlite.c -- MDIOテスト・コマンド
    ├── cmd_test.c    -- GPIOテスト・コマンド
    ├── drivers
    │   ├── ethernet
    │   │   └── eth_xlnx_ethernetlite.c   -- AXI Ethernet Lite Driver
    │   └── interrupt_controller
    │       └── intc_xlnx.c               -- 修正版Interrupt Controller Driver
    └── main.c
修正版Interrupt Controller Driver
以前の記事で記述した問題に対応済みのソース・コードを含んでいます。このソースを有効化する為に既存のドライバを無効化しています。
# to replace the driver
CONFIG_XLNX_INTC=n
AXI Ethernet Lite Driver
Devicetree定義
AXI Ethernet Lite Driverにはソース・コードの他にDevicetreeに記述するべき内容を定義したYAMLファイルが含まれます。定義ファイルはdtsフォルダ配下のxlnx,ethernetlite.yamlです。
定義内容は以下の通りです。
description: Xilinx Ethernetlite controller

compatible: "xlnx,ethernetlite"

include: ethernet-controller.yaml

properties:
  reg:
    required: true

  local-mac-address:
    type: uint8-array
    required: false

  phy-addr:
    type: int
    required: false

  xlnx,tx-ping-pong:
    type: int
    required: true

  xlnx,rx-ping-pong:
    type: int
    required: true
requireがtrueの場合は必ず定義する必要があり、falseは省略可能です。
local-mac-addressは省略可能となっており、省略された場合はAXI Ethernet Liteの仕様により00:00:5e:00:fa:ceが使われます。この部分の解釈はeth_xlnx_ethernetlite.cの下記部分で定義されています。
static struct ethlite_config cfg0 = {
        .reg = DT_INST_REG_ADDR(0),
        .phy_addr = 1, /* fixed value for Arty A7 */
#if DT_INST_NODE_HAS_PROP(0, local_mac_address)
        .set_mac = true,
        .mac = DT_INST_PROP(0, local_mac_address),
#else
        /* Default MAC address provided by EthernetLite hardware */
        .set_mac = false,
        .mac = {0x00, 0x00, 0x5e, 0x00, 0xfa, 0xce},
#endif
        .irq = DT_INST_IRQN(0),
        .tx_ping_pong = DT_INST_PROP(0, xlnx_tx_ping_pong),
        .rx_ping_pong = DT_INST_PROP(0, xlnx_rx_ping_pong),
};
#if DT_INST_NODE_HAS_PROP()でPropertyの有無を判断し、状況に応じてcfg0の定義を変更しています。
Zephyrのプロトコル・スタックを初期化した際にMAC Addressを通知する必要がある為、local-mac-addressが未定義の場合は、デフォルトのアドレス値をcfg0に設定しています。
おわりに
今回用意したBlock Designを使えば、Zephyr RTOSに限らずArty-A7上で他のRTOSも動作可能ですので、色々と試す環境が用意できたかと思います。