
NESTロボコン2026で3位!Gcraud-SEの機体紹介と開発の振り返り
こんにちは。
今までTOMTとして活動してきましたが次大会からチーム名をGcraud-SEに変更します!
今後はこちらのアカウントで発信していきたいと思います。
よろしくお願いいたします!
私たちは2026年8月23日に開催されたNESTロボコン2026に、チーム番号SWL04として出場しました。参加したのはワールドクラスのサッカーIR部門で、結果は第3位でした!
今回は、大会で使用した機体の構成と、開発を通して分かったことを紹介します。
現在は次の機体に向けた改良を進めていますが、この記事で紹介するのは大会に出場した旧機体です。
※本記事には、基板製作をご支援いただいたJLCPCB様の紹介を含みます。

機体の構成
今回の機体では、メイン基板だけですべてのセンサーを処理するのではなく、IR基板やライン基板にもマイコンを搭載しています。
| 部分 | 使用部品・構成 |
|---|---|
| メイン基板 | STM32F446 |
| IR基板 | STM32F446 |
| ライン基板 | STM32G473 |
| モータードライバー | TB67H450 |
| カメラ | OpenMV+全方位ミラー |
| キッカー | XL6019昇圧回路と10Ωソレノイド |
| ボール保持機構 | ドリブラー |
ボールがどこにあるか、ラインに近づいていないか、ゴールがどちらにあるか。それぞれのセンサーで取得した情報をメイン基板に集め、機体の動きにつなげる構成です。
基板を分けることで、それぞれの機能を個別に確認できます。一方で、配線や通信を含めた確認も必要になります。個々の基板が動くだけでは機体全体の動作を保証できない、ということも今回の開発で実感しました。
メイン基板とIR基板
メイン基板とIR基板には、STM32F446を使用しています。
IR基板は赤外線ボールを検出するための基板です。取得した情報をメイン基板へ送り、ボールを追いかけるために使います。
メイン基板は、IR基板やライン基板、カメラから得られる情報をもとに機体を制御します。センサーの値を取得するだけでなく、それらをどのように組み合わせて動かすかが重要になります。
ライン基板
ライン基板にはSTM32G473を搭載しています。
ボールに近づくことと、フィールドの外へ出ないことを両立させるために必要な部分です。
昨シーズンのエンジェルラインと十字型のセンサーに加え,十字の先端を広げて判定面積を増やしました。
フォトトランジスタとコンパレータを使い,デジタルピンでセンサを読み取り可能にしています。
センサーの状態は一度ラインのマイコンで処理してからUARTでメインマイコンに送っています。
外側の4つ(前後左右)の突き出た部分は,ラインのマイコンに送るのとは別に,センサーからの信号を直接メイン基板のマイコンに送っています。こうすることで、UARTでの通知を待たずに、メインマイコンのGPIO割り込みで素早く反応できる構成にしています。大会時点ではこの機能を活用できていませんが、今後使用していく予定です。
▽Line基板の写真
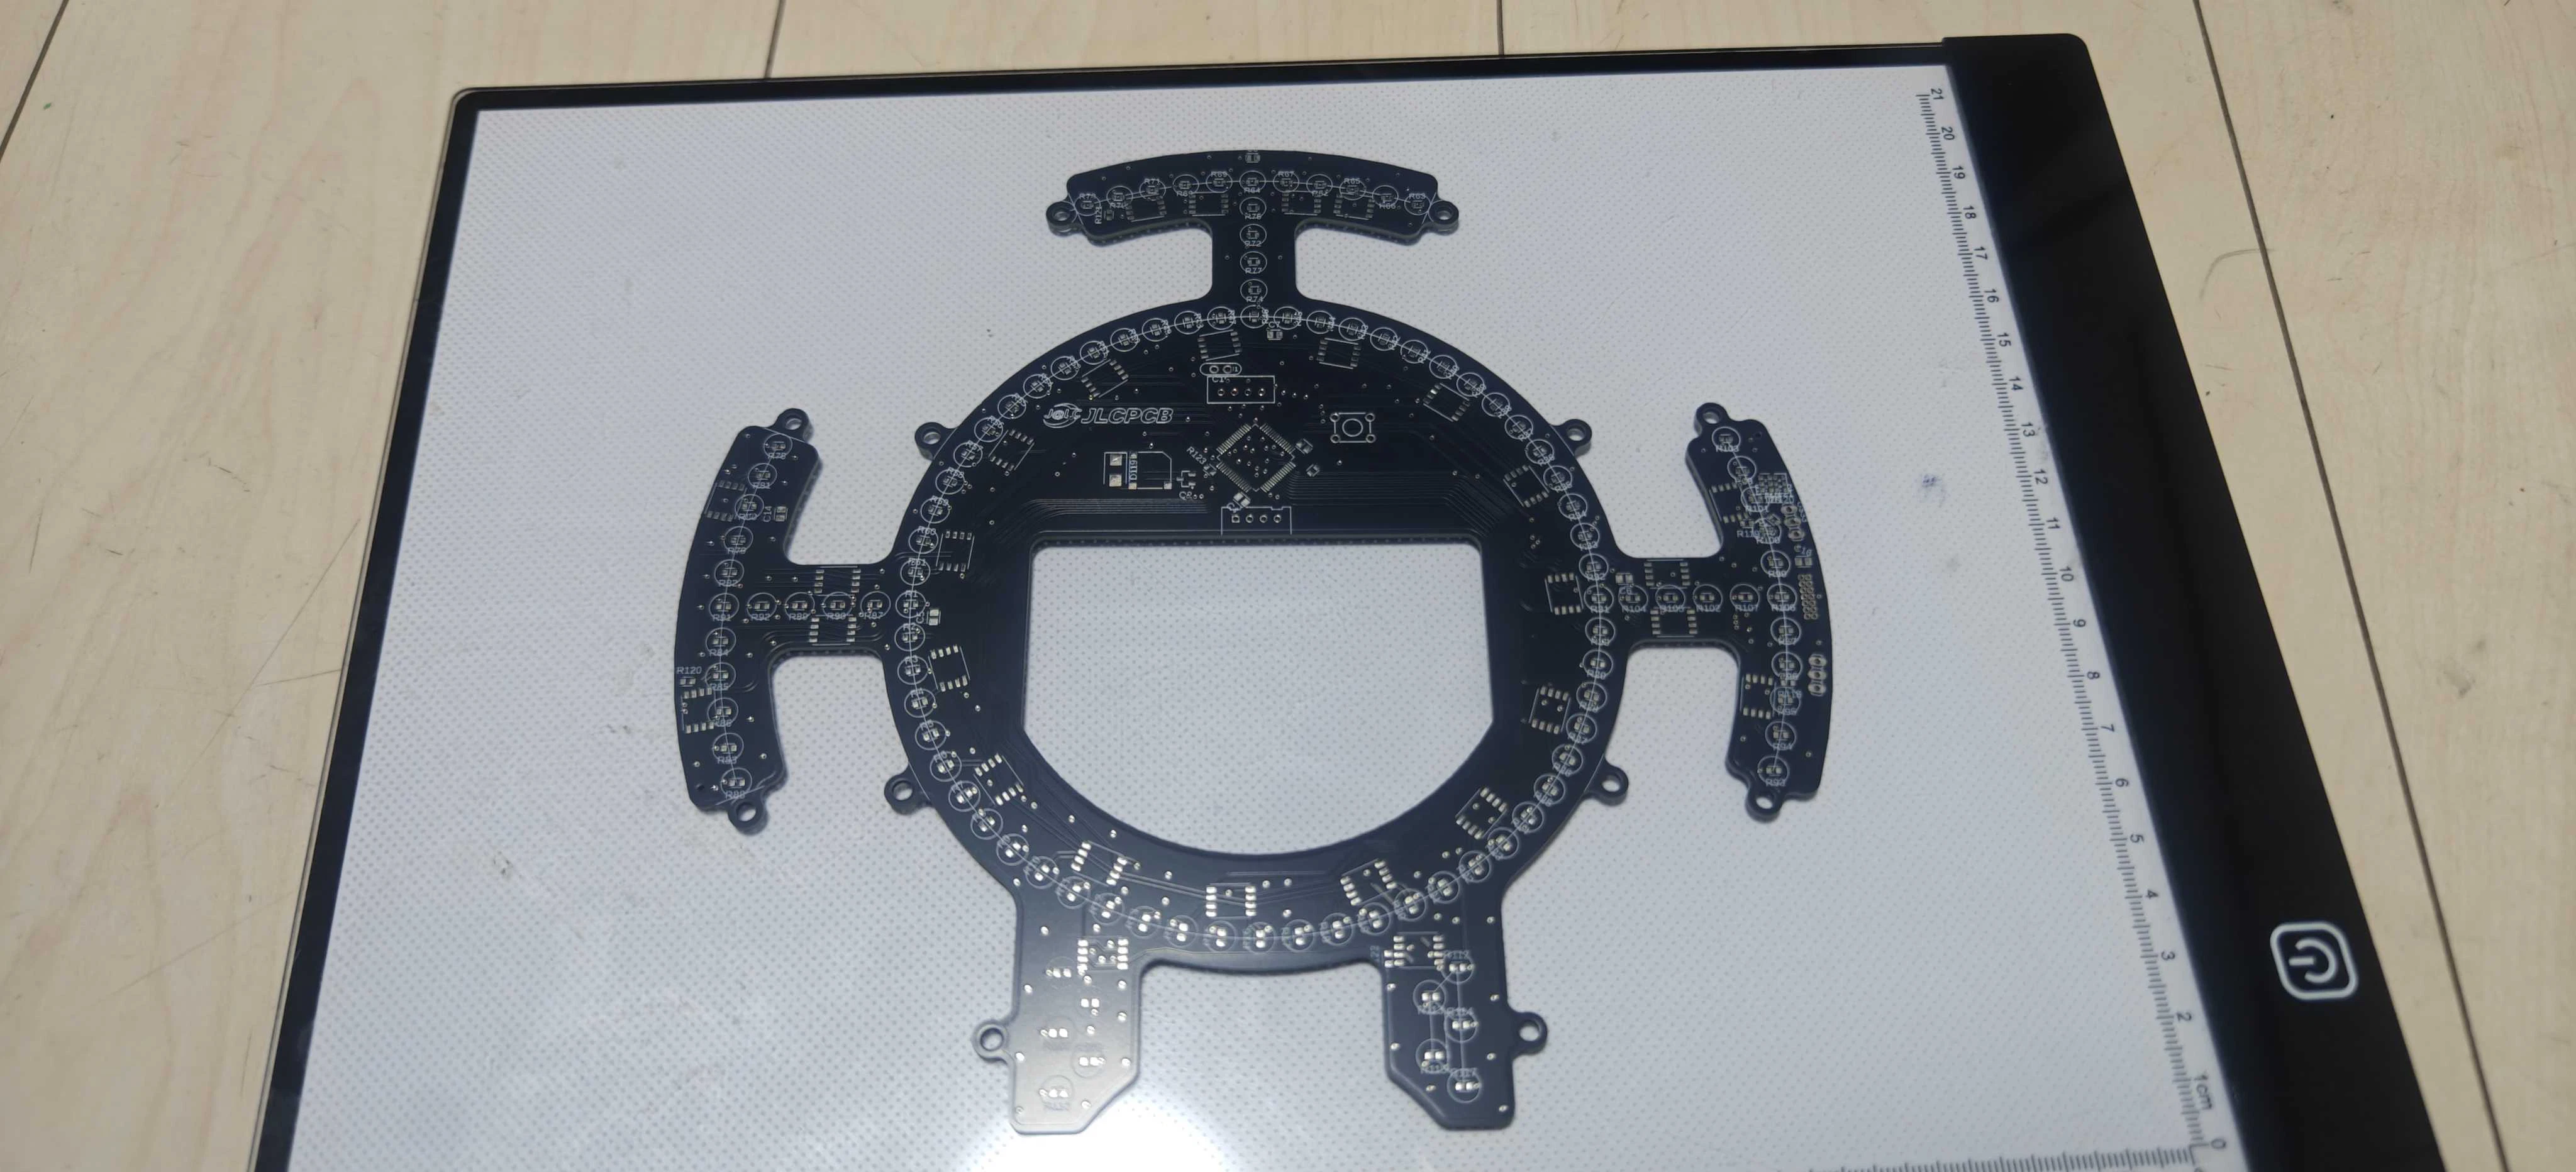
Stmの書き込みコネクタは基板の端っこに設置しました。
昨シーズンまでは書き込みコネクタが基板の中央部にあり,アクセスしづらかったので改善しました。

(機体が埃だらけですみません,,,)
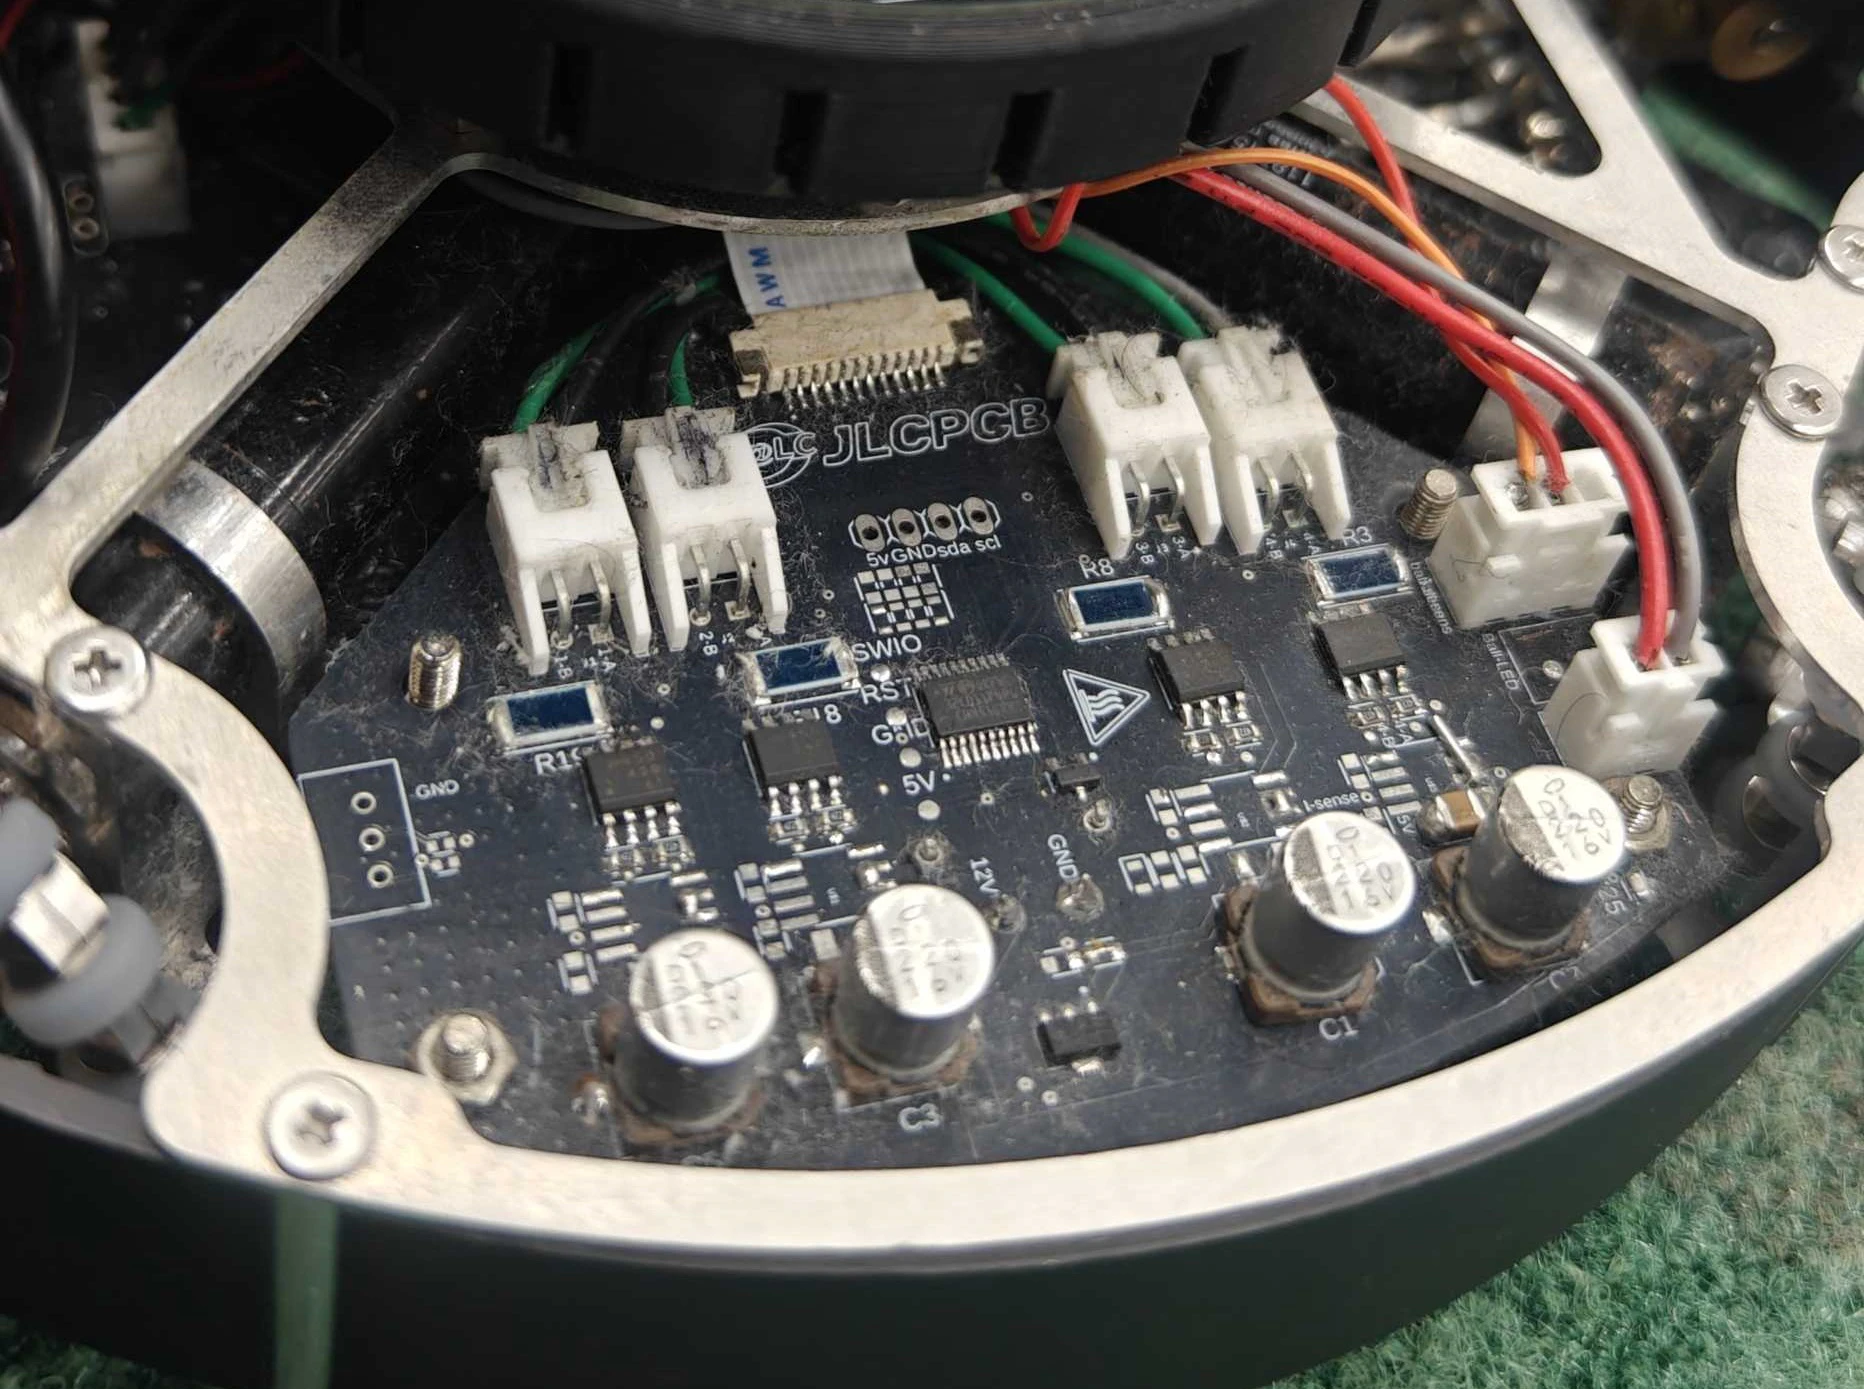
モータードライバー
モータードライバーにはTB67H450を使用しています。
メイン基板との接続にはFFCを使用しています。
接触不良や千切れを心配していましたが,今のところ問題ありません。
1mmピッチのものを使用しています。
従来の2.54㎜ピッチのボックスコネクターやきしめんケーブルより省スペースなので,個人的に気に入っています。
(個人的にカッコいいと思っています)
▽MD基板の写真
OpenMVと全方位カメラ
カメラにはOpenMVを使用しています。ミラーと組み合わせることで、機体の周囲を全方位で見られる構成にしました。
前向きのカメラだけでは、機体の向きによってゴールが視界から外れてしまいます。全方位ミラーを使えば、正面以外にあるゴールも画像に収められます。
画像処理ではゴールの色を検出し、その位置から方向を求めます。IRセンサーがボールの情報を取得するのに対して、カメラはゴール方向を取得する役割です。
ただし、全方位が写れば完成というわけではありません。ミラーの中心位置や色のしきい値を合わせる必要があり、実際の画像を確認しながら調整しました。
画像には周囲のものも写るため、必要な対象をきちんと検出できるようにすることが大切です。
特に会場の照明が写りこむとレンズフレアや白飛び,黒飛びしてしまうこともあるので,その対策に追われました。
キッカー
今回の機体には10Ωのソレノイドキッカーを搭載し、大会中に動作させることができました。
▽電源基板の写真
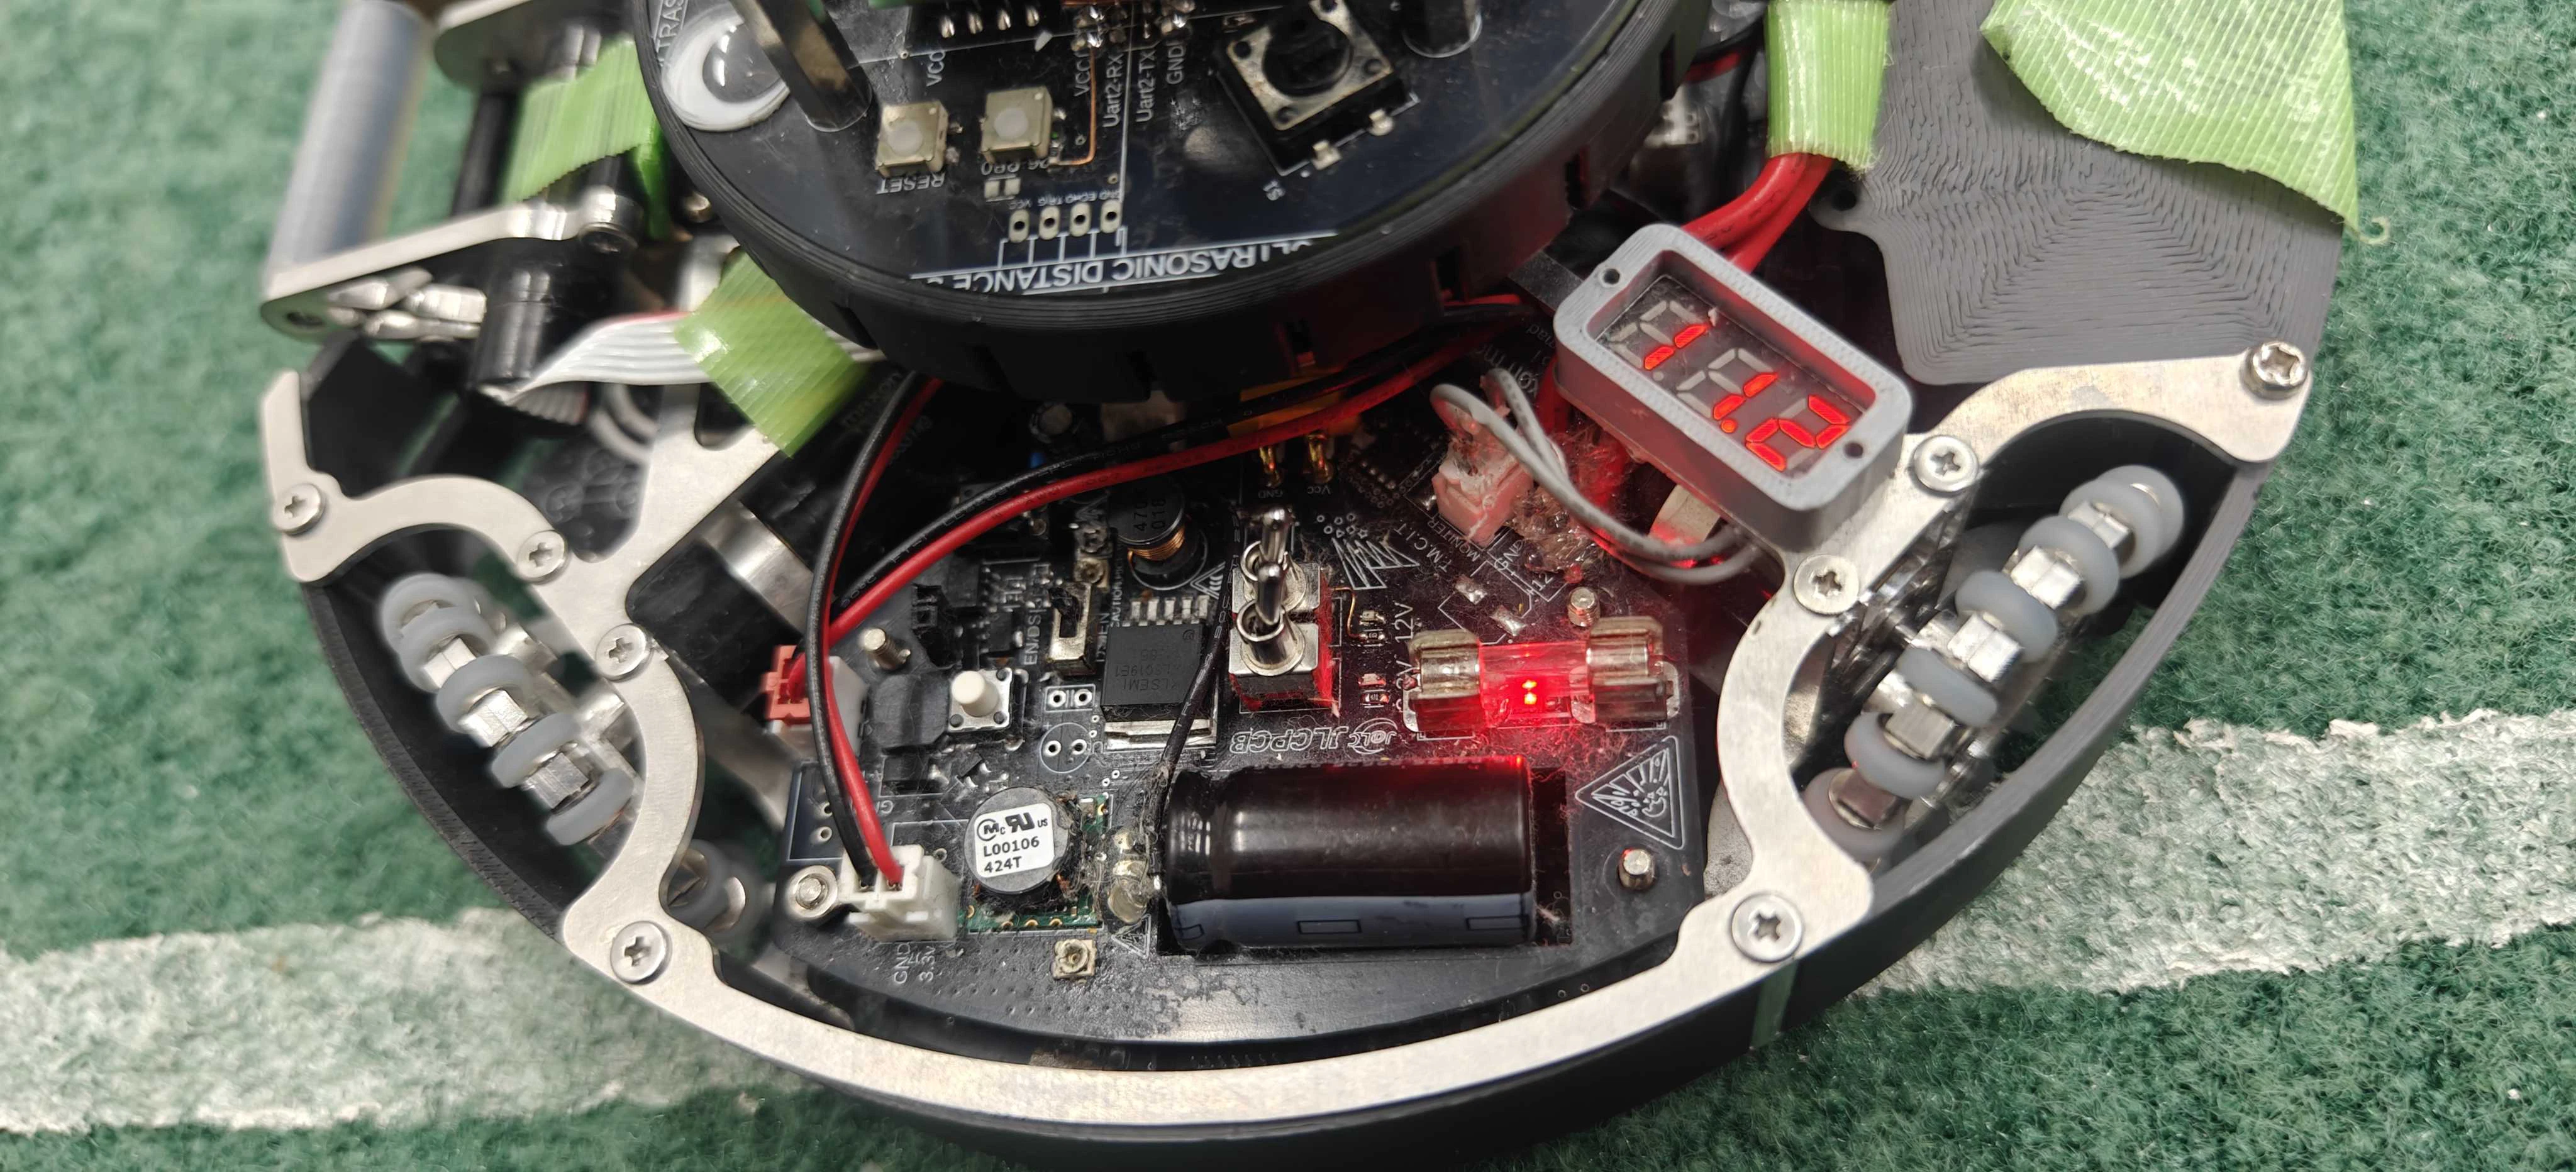
キッカーの電源には昇圧モジュールを使用し、48Vまで昇圧しています。実際の試合で、初期位置から機体を走らせず、キッカーだけでボールをゴールまで飛ばす場面がありました。
もちろん、強く蹴れれば必ず得点できるわけではありません。ボールを保持し、ゴールへ向きを合わせ、適切なタイミングで蹴る必要があります。
キッカー単体の動作と、試合中の攻撃として使えることは別なので、今後も機体全体での調整を進めていきたいです。
ドリブラーは保持力に改善の余地あり
ドリブラー自体はよくできているのですが、昇圧しない状態ではボールの保持力が足りないことが分かりました。
キッカーで強く蹴ることができても、その前にボールを安定して保持できなければ、狙った攻撃にはつながりません。
次の機体では、ドリブラー用の電源を昇圧する方向で改善する予定です。今回の機構を生かしながら、保持力を高めたいと考えています。
▽ドリブラーの写真

大会前に制御担当へ機体を渡せた
開発を振り返って良かった点は、大会前に制御担当へ機体を渡せたことです。
回路や機構ができても、実際に走らせて調整する時間が必要です。センサー単体の確認では分からないことも、機体として動かすと見えてきます。
そのため、ハードウェアの完成だけをゴールにするのではなく、制御担当が実機を使える状態にすることが重要だと感じました。
今後も、部品や基板を作る期間だけでなく、組み上げた機体を動かす期間まで含めて予定を立てていきたいです。
通信不調の原因は、思っていた場所と違った
今回の反省点として印象に残っているのが、IR基板との通信不調です。
当初は配線やコネクタの接触不良だと思っていました。しかし、実際の原因はメインマイコンのはんだ不良でした。
「ケーブルやコネクタが原因だろう」という思い込みから、メインマイコンのはんだ付けを十分に確認できていませんでした。
今回の大会で、症状と原因を分けて考える大切さを学びました。
基板製作をご支援いただいたJLCPCB様について
今回の活動では、JLCPCB様に基板製作をご支援いただきました。

JLCPCBは、設計した基板の製造データをアップロードして発注できるサービスです。基板製造に加え、部品実装のサービスも提供されています。今回のライン基板はセンサーやLED含め部品点数が100点を超えていました。手作業でやると途方もない数ですが,PCBAサービスを使うと楽に,そしてきれいに実装できるのでおすすめです。
100mm x 100mm以内の基板であれば2ドルほど(+送料約1ドル)で製作が可能です。
新規ユーザー向けに60ドルのクーポンが発行されたりもするようです。
安価に基板を製作し、実機で試せることは開発の大きな助けになります。
今回の基板製作をご支援いただけたことに感謝しています。
基板製作を考えている方は、製造データを用意して見積もりを確認してみてください。価格や送料、納期は仕様や注文条件によって変わるため、注文画面で確認するのがおすすめです。
日本語発注システム
英語発注システム
JLCPCB様、私たちの活動をご支援いただき、ありがとうございました。
今回の経験を次の機体へ
今回のNESTロボコンは、第3位という結果でした。
ドリブラーやキッカーを動作させられたこと,大会前に制御担当へ機体を渡せたことなど、成果がありました。一方で、ドリブラーの保持力や通信トラブルの切り分け方など、改善すべき点も見つかりました。
今回うまく動いた部分を生かしながら、不安定だった部分は原因から見直していきます。
大会を運営してくださった皆様、対戦してくださったチームの皆様、そして活動をご支援いただいた皆様、ありがとうございました。
今後もGcraud-SEの機体製作や改善の様子を紹介していきたいと思います!