
はじめに
再帰深度Transformerの学習には、通常のTransformerとは異なる難しさがあります。
通常のTransformerでは、学習率など主要な学習条件を設定すれば、その条件のもとで学習を継続できます。
一方、再帰的に計算を繰り返すモデルでは、学習率だけでなく、再帰計算の状態や計算深度、教師信号の利用方法など、複数の要素が学習の挙動に影響します。
今回、これらの要素を個別の制御単位として扱い、相互の干渉をできるだけ避けながら学習状態を管理する仕組みを開発しました。
この記事では、具体的な制御アルゴリズムや判定パラメータには踏み込まず、開発過程で経験した問題と、そこから得られた設計原則を共有します。
本研究で開発した学習制御技術の一部について特許出願を行っています。そのため、本記事では具体的な制御アルゴリズム、閾値、パラメータ、状態遷移条件、制御器間の詳細な連携方法などは記載していません。
苦戦1:制御器が別の制御器に影響する
発生した問題
最初は、複数の制御機構をそれぞれ独立したものとして考えていました。
ところが、ある制御対象の状態が変化すると、それによってモデルの挙動も変化します。
その結果、別の制御器から見ると、一時的に学習状態が悪化したように見えることがあります。
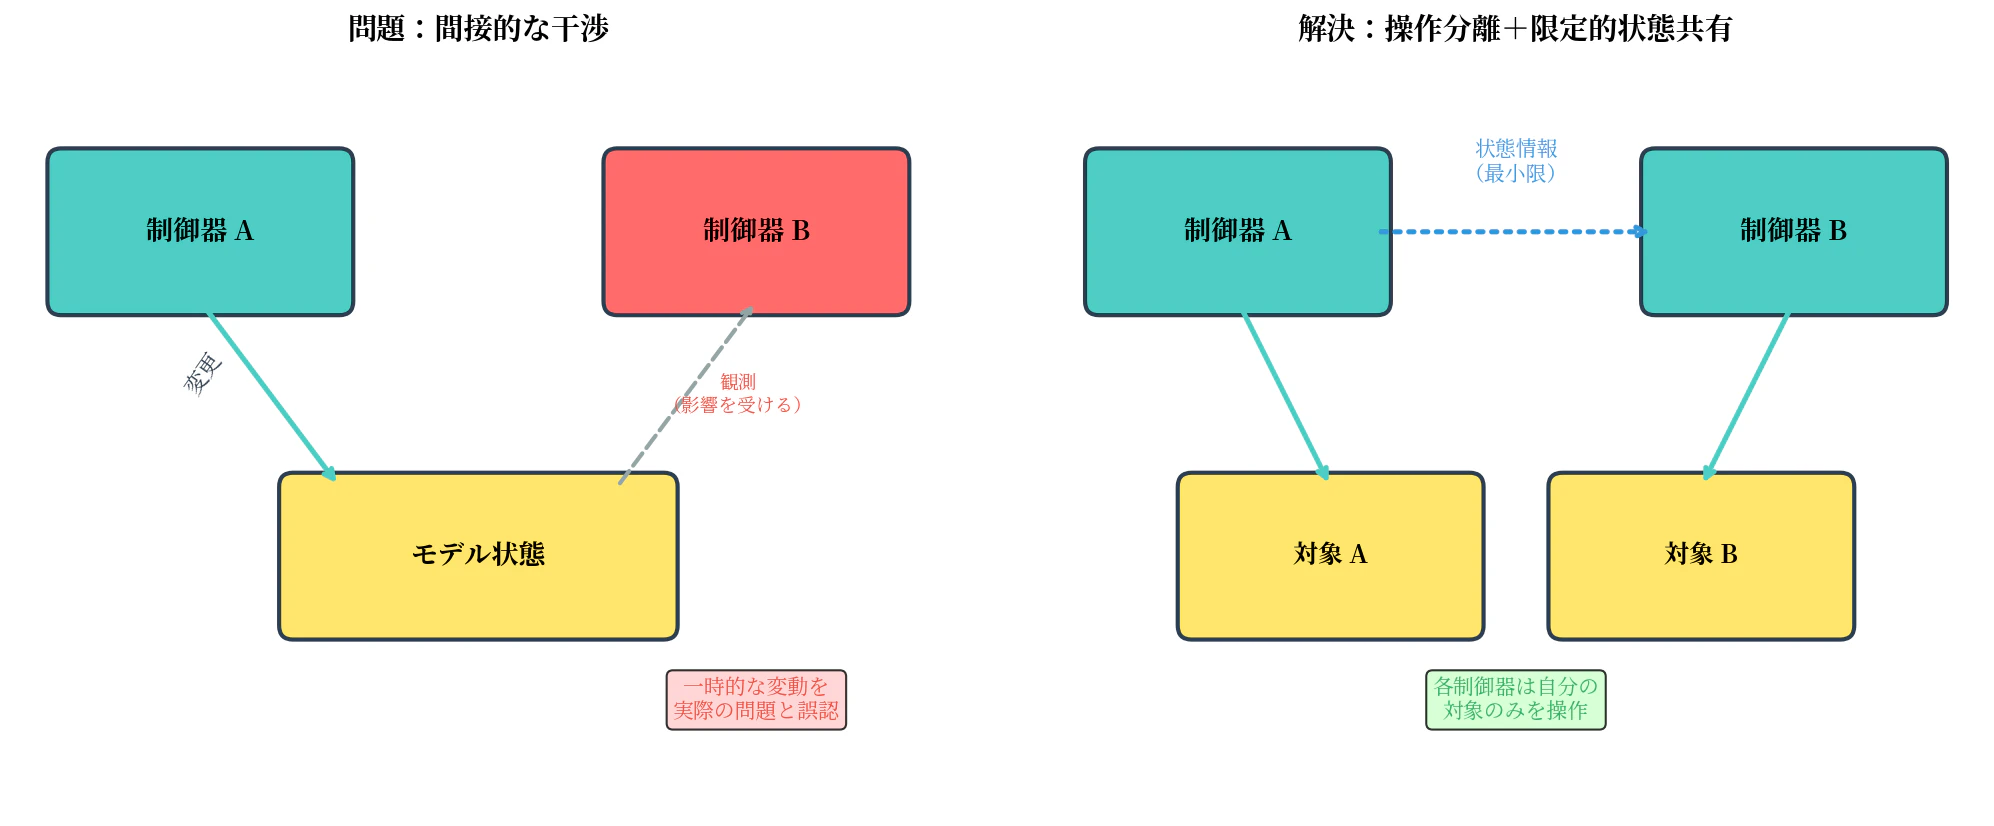
図1: 制御器間の間接的干渉(左)と、操作分離+限定的状態共有による解決(右)
個々の制御器だけを見ると正しい判断でも、システム全体では望ましくない動作につながる可能性があります。
学んだ原則:「操作は分離し、状態は必要最小限だけ共有する」
この経験から、各制御器の責務をできるだけ明確に分離する設計へ変更しました。
各制御器は自分の担当する制御対象を管理し、他の制御対象を直接変更しません。
一方で、制御器が置かれている状況を無視すると、別々の制御器が同じ変化を異なる意味で解釈する可能性があります。
そこで、制御器間の連携については、必要な状態情報だけを扱うという考え方を採用しました。
設計原則:制御対象の操作責任を分離し、制御器間の情報共有は必要最小限にする。
苦戦2:どこまで計算を深くしてよいのかわからない
発生した問題
再帰計算では、計算を深くするほど単純に性能が向上するとは限りません。
実験では、再帰深度の増加に伴って内部状態の挙動が大きく変化し、十分に深い領域では数値計算上の問題が発生することを確認しました。
さらに難しいのは、その境界が常に一定とは限らないことです。
学習の進行によってモデルの状態が変化すれば、ある時点では問題のなかった計算領域が、別の時点では注意すべき領域になる可能性があります。
学んだ原則:「安全側は速く、拡張側は慎重に」
この経験から、安全側への変更と計算範囲の拡張を同じ基準で扱わないことが重要だと考えるようになりました。
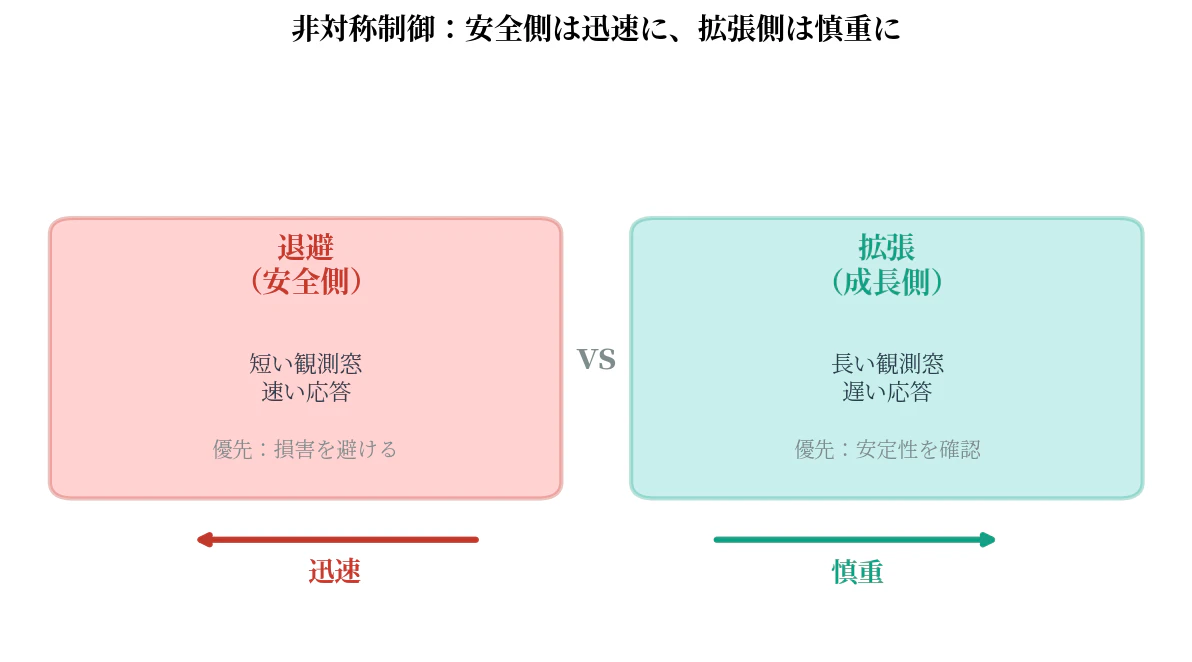
図2: 非対称制御の原則 — 安全側への退避は迅速に、拡張側の判断は慎重に
安全性に関わる変更については、異常を確認した場合に速やかに安全側へ戻せることを重視します。
一方、計算範囲を広げる場合には、一時的な変動と継続的な改善を区別する必要があります。
設計原則:安全側への退避は迅速に、拡張側の判断は慎重にする。
これは再帰Transformerに限らず、適応的な計算量制御にも共通する考え方だと思います。
苦戦3:「何もしない」という判断
発生した問題
制御器を動かしていると、常に何らかの判断を返したくなります。
しかし、学習初期などでは観測データが十分に蓄積されていない場合があります。
この状態で無理に判断すると、偶然の変動を意味のある変化として扱ってしまう可能性があります。
学んだ原則:「制御しない」を正規の状態として扱う
そこで、判断に必要な情報が不足している場合には、積極的な制御変更を行わず、次の観測まで判断を保留できるようにしました。
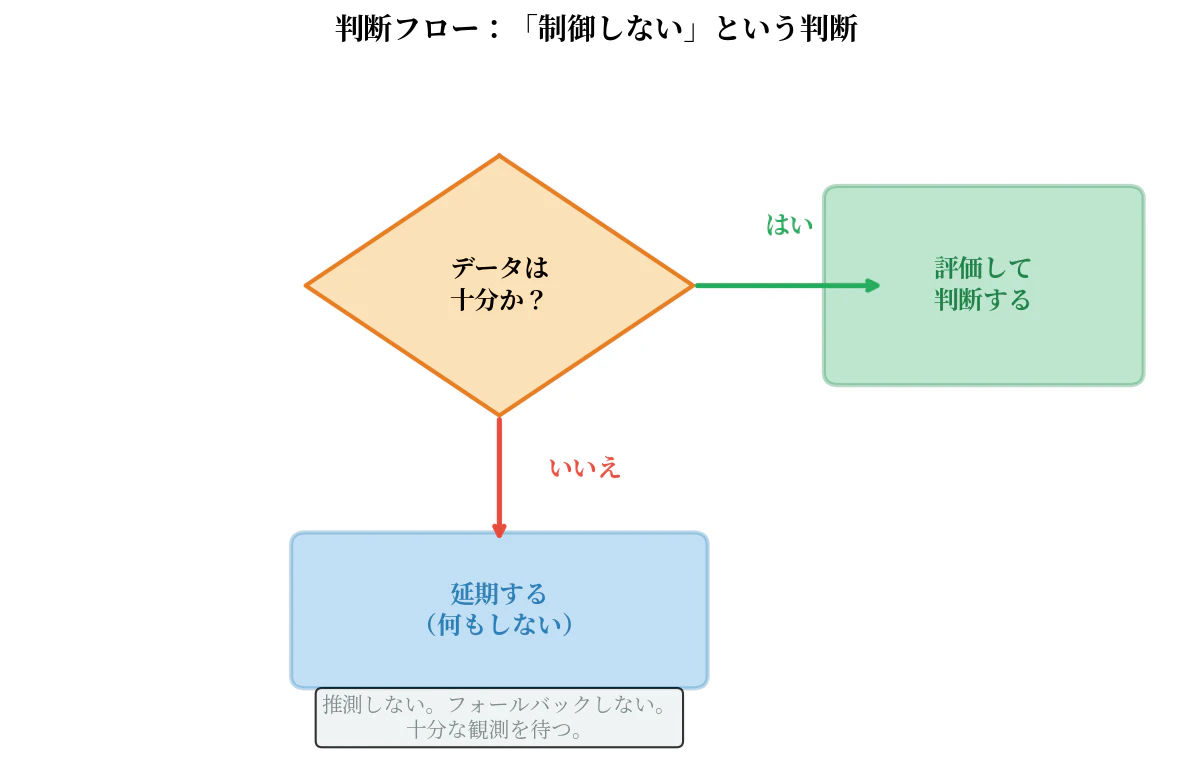
図3: 判断延期のフロー — データが不十分なら推測せず、次の観測を待つ
重要なのは、これはエラー処理ではなく、制御系における正規の判断状態として扱うことです。
十分な情報がない場合に「とりあえず変更する」のではなく、「まだ判断しない」という選択肢を明示的に持たせます。
設計原則:判断材料が不足している場合、制御変更を行わず判断を延期する。
苦戦4:制御の前提条件が変化する
発生した問題
学習中には、制御対象そのものの条件が変化することがあります。
例えば、計算範囲や学習状態が変化すると、それ以前に取得した統計情報が、そのまま現在の状態を表しているとは限りません。
以前の状態で得られた観測値を無条件に現在の判断へ利用すると、異なる条件のデータを比較することになります。
学んだ原則:「前提が変わったら、過去の観測をそのまま使わない」
この問題に対して、制御判断に必要な前提条件が変化した場合には、過去の観測履歴をそのまま継続利用しないという考え方を採用しました。
これは機械学習に限らず、状態が変化する適応制御全般に適用できる考え方です。
設計原則:制御の前提条件が変化した場合、過去の観測を現在の判断に無条件で引き継がない。
苦戦5:制御判断そのものより、入力の品質が重要だった
発生した問題
制御器がどれだけ慎重に設計されていても、入力される観測値が信頼できなければ、判断も信頼できません。
学習中には、通常とは異なる入力や一時的な異常状態が発生することがあります。
このような観測を通常の観測と同じように扱うと、制御器が誤った判断をする可能性があります。
学んだ原則:制御する前に、観測値を疑う
そこで、制御判断そのものだけでなく、その判断に使う観測値が十分に信頼できる状態なのかを確認することを重視しました。
信頼性を確認できない場合には、制御判断を急がない。
この考え方は非常に単純ですが、実際に制御系を組んでみると重要な原則でした。
設計原則:制御判断の前に、判断材料そのものの品質を確認する。
結果として得られた設計原則
今回の開発を通じて、次の5つの原則に整理しました。
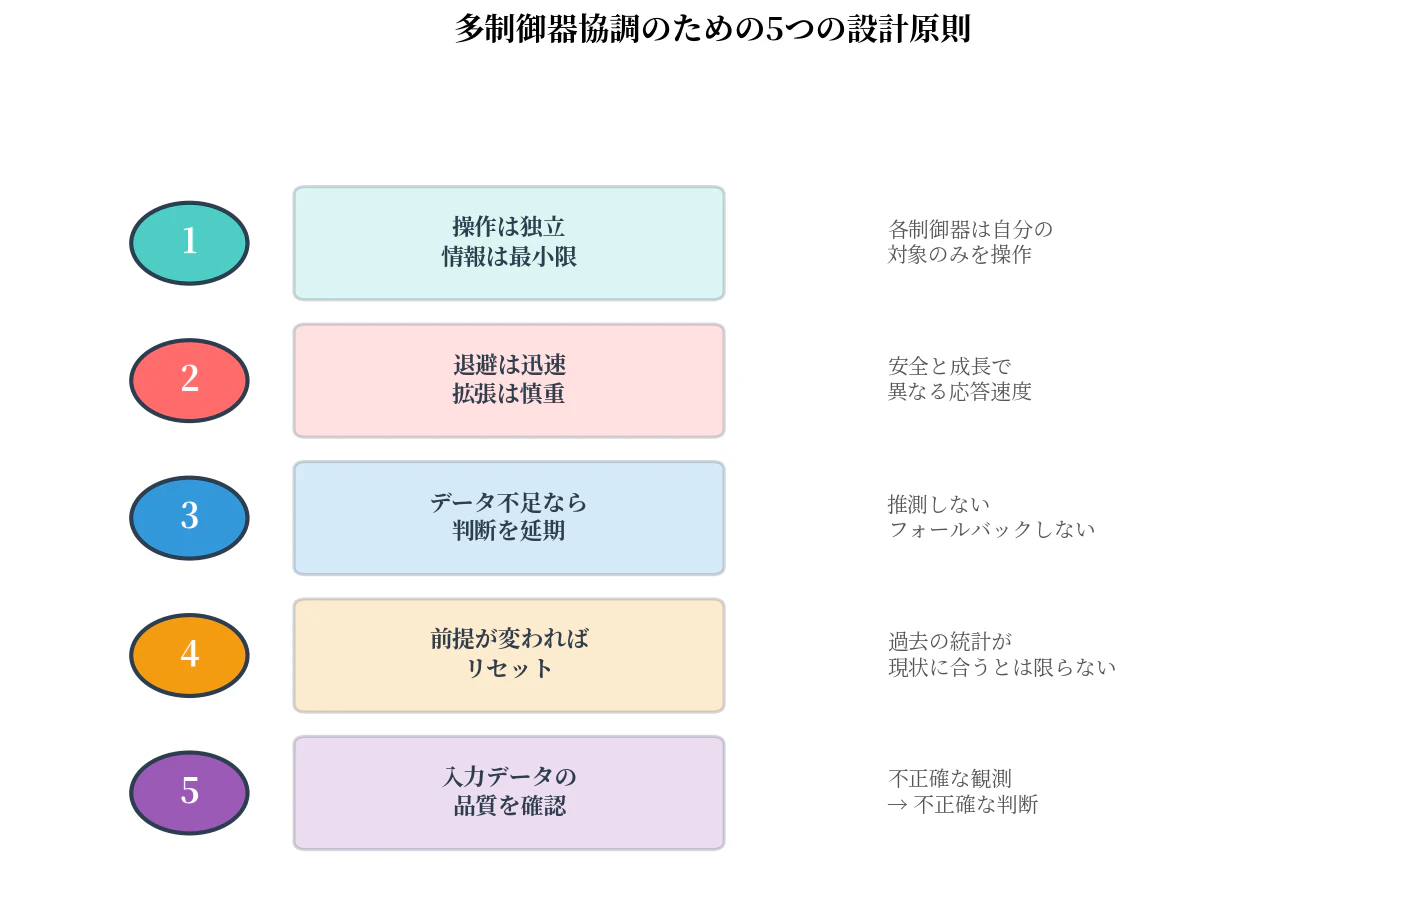
図4: 多制御器協調のための5つの設計原則
原則1:操作は独立、情報は必要最小限
各制御器は自分の担当する対象を操作する。
制御器同士は必要な状態情報だけを共有し、直接的な操作干渉を避ける。
原則2:安全側は速く、拡張側は慎重に
危険を検知した場合には安全側へ戻れることを優先する。
一方、より大きな計算範囲や自由度を与える判断では、十分な観測を待つ。
原則3:データが足りなければ判定しない
不十分なデータから推測して制御するのではなく、判断を延期する。
原則4:前提が変わったら過去の観測をそのまま使わない
制御対象や評価条件が変化した場合には、過去の統計情報が現在の状態を表しているかを再確認する。
原則5:入力データの品質を確認する
制御器の性能だけでなく、制御器へ入力する観測値の信頼性も管理する。
実験環境
- GPU: NVIDIA RTX 3090(24GB VRAM)1枚
- モデル: 独自設計の7B重み共有再帰型Transformer
- 学習データ: CulturaX Japanese
単一GPUでの開発では、学習を一度失敗すると、再実験に相応の時間が必要になります。
そのため、今回の開発では、単に学習性能を高めることだけでなく、学習中の状態変化を監視し、異常な挙動に対して安全側へ対応できることを重視しました。
おわりに
複数の制御器を組み合わせる開発では、個々の制御器を作ること以上に、制御器同士の干渉をどう扱うかが難しい問題になりました。
最初から完成した設計があったわけではありません。
実際の学習では、ある制御対象を変更したことが、別の制御器から見た観測値にも影響するという現象を経験しました。
この経験から、
制御対象は分離する。しかし、システム全体の状態は完全に独立させない。
という考え方に至りました。
これは一見すると単純な原則ですが、実際の適応制御では、どこまで独立させ、どこまで状態を共有するかが重要になります。
再帰Transformerに限らない話
今回得られた設計原則は、再帰深度Transformerだけに限定されるものではないと考えています。
通常のTransformerでも、学習率、正則化、データ構成など、複数の学習条件が同時に変化します。
複数の制御機構を組み合わせる場合、
- 一方の変更が他方の観測値に影響する
- 状態変化によって過去の統計が意味を失う
- データ不足による誤判断が発生する
- 異常な入力が制御判断を汚染する
といった問題は共通して発生し得ます。
そのため、
「何を制御するか」だけでなく、「いつ制御しないか」「どの情報を信頼するか」「制御器同士をどこまで独立させるか」
まで設計対象として扱うことが重要だと考えています。
大規模モデルの学習が長期化するほど、学習を単純に走らせるだけではなく、学習中の状態を観測し、異常を早期に検知しながら過剰な介入を避ける仕組みの重要性は高まっていくでしょう。
今回の経験が、複数の適応制御を組み合わせた学習システムを設計する際の一つの参考になれば幸いです。
既存アプローチとの違い
本記事で扱った問題は、既存の研究で扱われている問題とは異なる軸にあります。
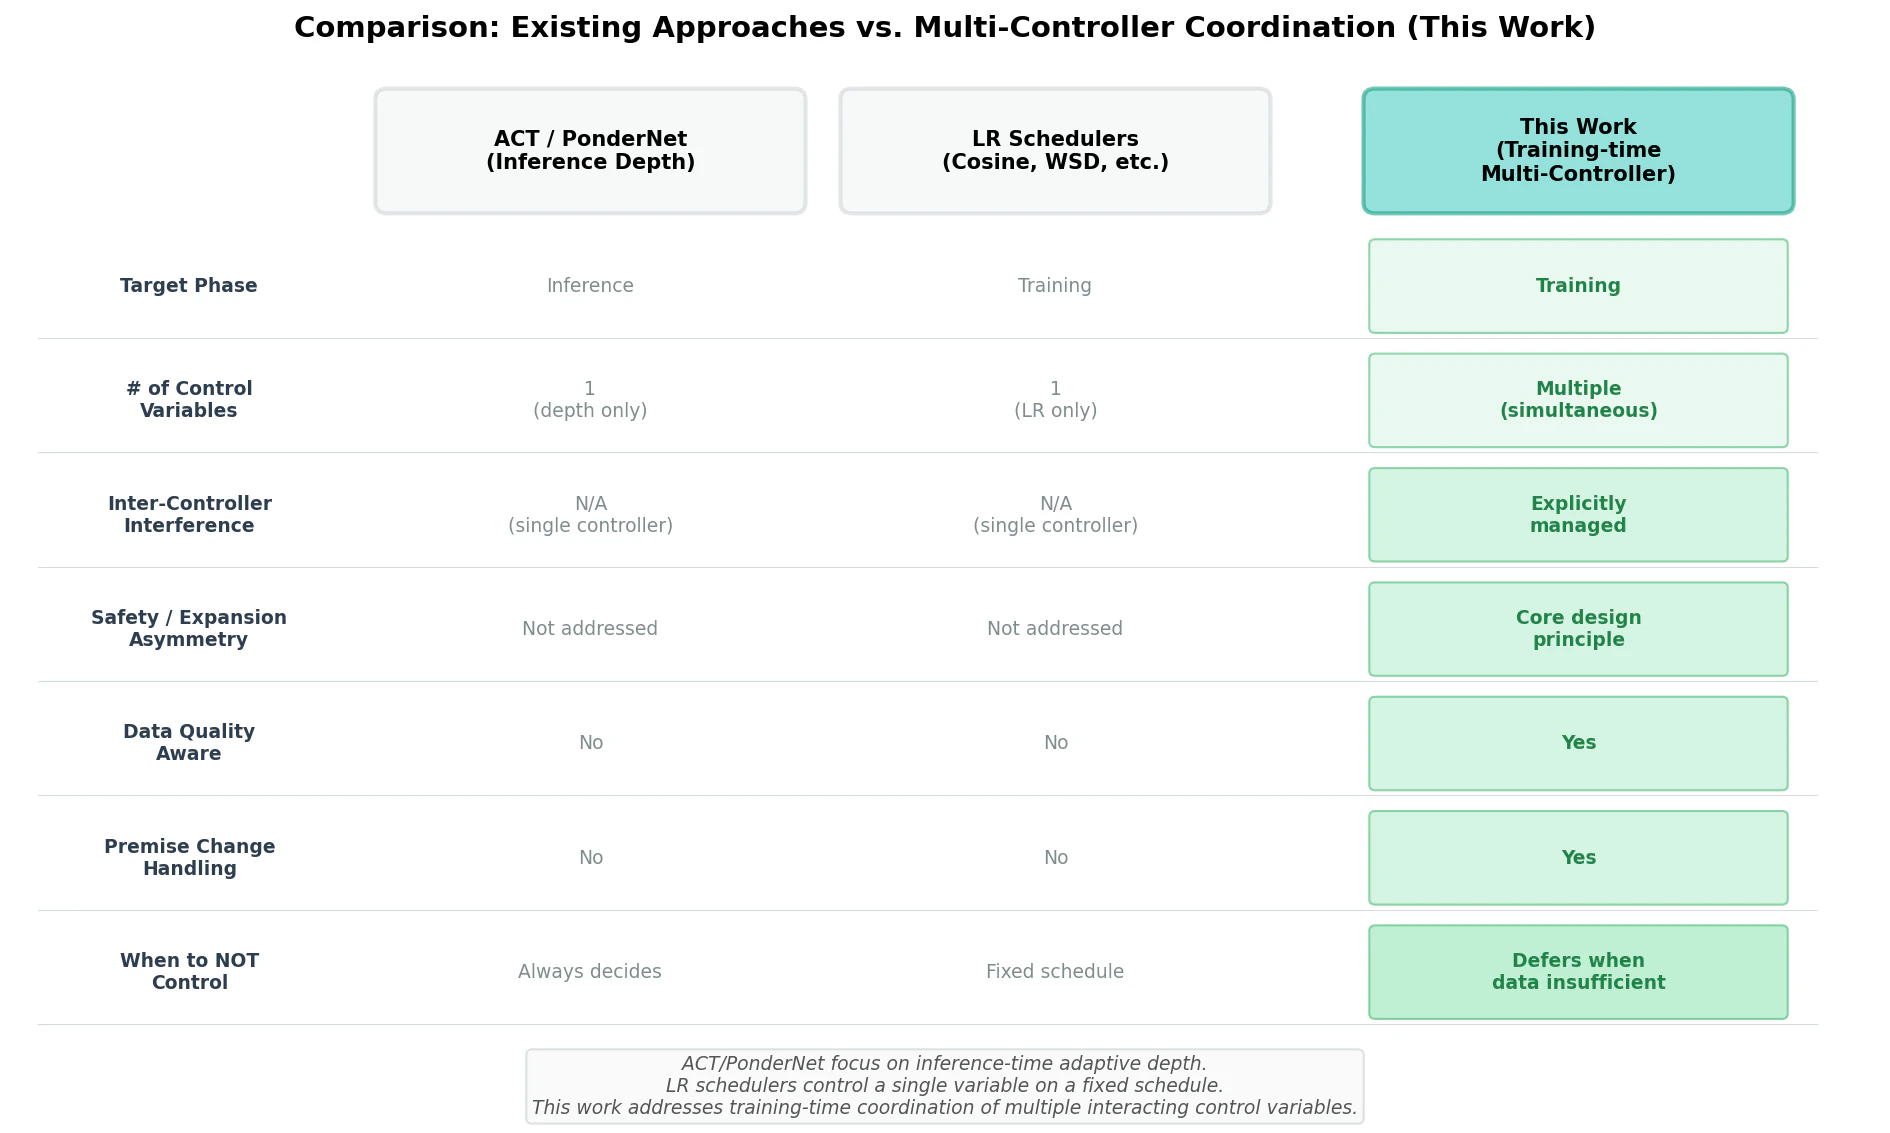
図5: 既存アプローチとの対比
既存の適応的深度制御(ACT、PonderNetなど)は、主に推論時に「この入力に対して何回再帰するか」を決める技術です。制御対象は深度の1変数であり、制御器間の干渉という問題は発生しません。
一方、学習率スケジューラ(Cosine Decay、WSDなど)は学習時の制御ですが、制御対象はLRの1変数であり、固定的なスケジュールに基づきます。学習状態の変化に応じて動的に判断を変えるものではありません。
本研究が取り組んだのは、学習時に複数の制御変数を同時に動的制御するという問題です。この設定では、以下のような課題が新たに発生します。
制御器間の干渉管理: 複数の制御器が同時に動作する場合、一方の操作が他方の観測値に影響する間接的な干渉が発生します。単一制御器の研究ではこの問題は存在しません。
安全側と拡張側の非対称制御: 複数の制御変数が絡み合う環境では、「下げる」操作と「上げる」操作を同じ基準で扱うことは危険です。この非対称性を設計の中心に据えた研究は多くありません。
制御しないという判断: 固定スケジュールでは「制御しない」という状態は存在しません。しかし、動的制御ではデータ不足や前提変更により「今は判断すべきでない」という状況が頻繁に発生します。
入力品質の検証: 制御判定が低頻度で行われる場合、1回の汚染された観測が即座に制御判定に直結します。既存の単一変数スケジューラではこの問題は軽微ですが、複数変数の動的制御では致命的になり得ます。
これらの課題は、制御変数が1つであれば発生しないか、発生しても影響が限定的です。複数の制御変数を同時に、かつ動的に制御するという設定において初めて本質的な問題になります。
関連する研究
再帰型Transformerや適応的な計算量制御については、以下の研究が参考になります。
-
Universal Transformer (Dehghani et al., 2018)
重み共有型の再帰的TransformerとAdaptive Computation Time(ACT)を扱った研究。
arXiv:1807.03819 -
PonderNet (Banino et al., 2021)
適応的な計算量制御における停止判断を改善した研究。
arXiv:2107.05407 -
Depth-Adaptive Transformer (Elbayad et al., 2020)
入力に応じて利用するTransformerの深度を変化させる手法。
arXiv:1910.10073 -
Adaptive Computation with Elastic Input Sequence (Xue et al., 2023)
計算量を適応的に制御する研究。
ICML 2023 -
Adaptive Depth in Looped Transformers (2026)
ループ型Transformerにおける深度と学習の関係を扱った研究。
arXiv:2607.20519
本記事では、これらの先行研究で扱われている個々の技術そのものを提案するのではなく、複数の学習制御を組み合わせる際に経験した設計上の問題と、そこから得られた一般的な設計原則に焦点を当てています。
研究・検証へのご関心がある方へ
本研究は個人の計算環境を用いて進めています。
より大規模なモデルでの検証や、学習制御・適応的計算に関する理論的な解析に関心をお持ちの研究者の方は、お気軽にご連絡ください。
ORCID: 0009-0009-1789-9941
連絡先: tada2503@yahoo.co.jp
本記事は特許出願に伴い、技術詳細の一部を抽象化しています(2026年9月)