
はじめに
本記事では、2026年10月15日に開催された国立研究開発法人産業技術総合研究所 主催、第2回AIセーフティシンポジウムのサブイベント、「地理空間情報分野におけるAIセーフティ」で発表した【AIが生成する地理空間情報を、どこまで信頼できるか ー 衛星画像解析からGIS登録までのSafety-by-Designー】をもとに、GeoAI特有の品質課題を整理します。
そのうえで、見落とされがちな「地理空間データからAIへの接続」と「AIの予測から地理空間データへの接続」に着目し、当社が提案するSpatialArrowを課題解決の一例として紹介します。
GeoAIの信頼性を支えるのは、各工程の品質のトレーサビリティです。 どの原データを使い、どのように入力を作り、どのモデルで推論し、何を確認してGISへ登録したのか。その品質と判断根拠を、最終成果物から原本までたどれることが重要です。
この追跡可能性を、開発後に記録として付け足すのではなく、入力生成、モデル評価、座標復元、GIS登録の設計へ最初から組み込みます。本記事では、これをGeoAIにおけるSafety-by-Designの具体的な実践として捉えます。履歴が残るだけで正確さが保証されるわけではなく、各工程で品質を検査し、その結果と残る誤りも結び付けて管理します。
衛星画像や空中写真から、建物、道路、屋根上のソーラーパネルなどをAIで抽出する。GeoAIの活用が進むにつれ、画像上での検出精度だけでなく、得られた結果を地理空間情報として、どこまで信頼できるかが重要になっています。
検証データで高いmAPが得られたとしても、実際の画像で同じ性能が得られるとは限りません。さらに、正しく検出した対象でも、座標を戻す処理を誤れば、GISには間違った位置で登録されます。複数タイルから同じ対象を検出して重複登録すれば、地物数や面積の集計も変わってしまいます。
GeoAIの品質は、学習済みモデルだけでは決まりません。観測画像、教師データ、入力生成、学習・推論、GIS登録までの工程を通して考える必要があります。
1. モデルの精度と地図の品質は、別の観点から評価する
1.1 検証データでの精度が示していること
検証データ上の評価:検証画像・正解ラベルから学習済モデルを評価し、定めたデータと条件でmAPなどを算出する
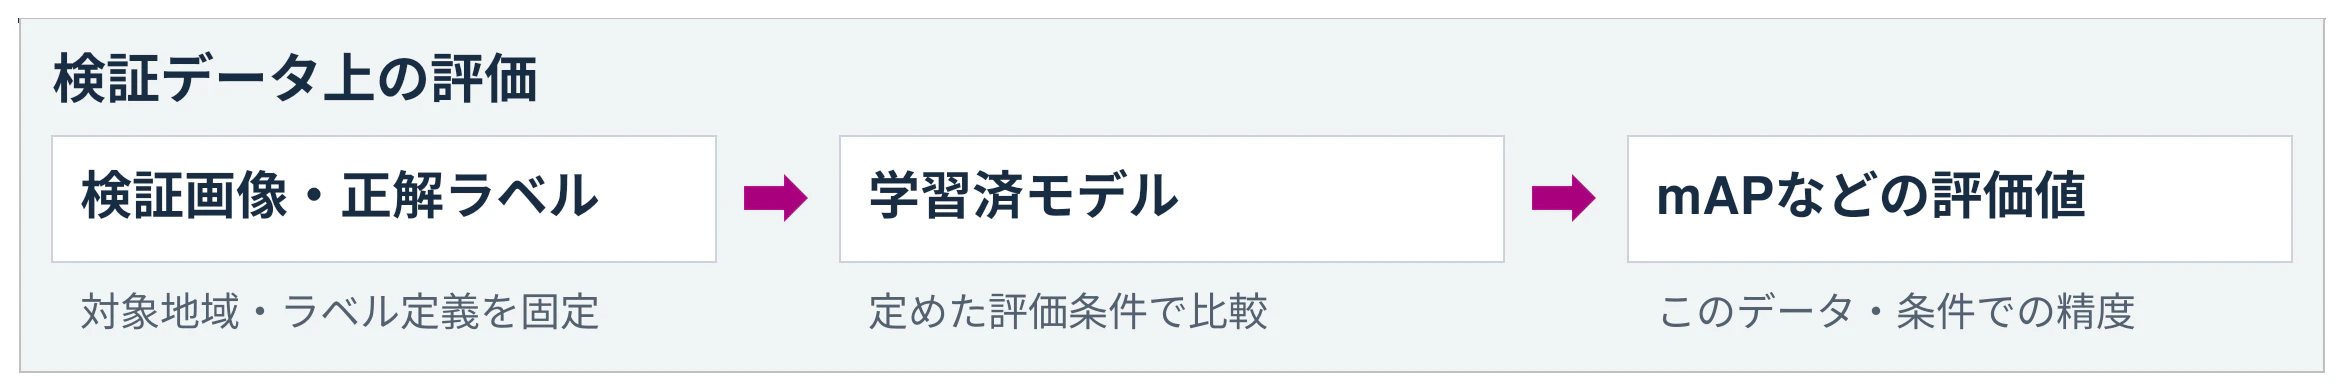
図1:検証データ上の評価。評価値は、対象地域・ラベル定義・評価条件を固定した範囲での性能を表す。
物体検出のmAPなどは、ある検証画像と正解ラベルを使い、定められた条件で計算した評価値です。対象地域、撮影条件、対象の定義、正解の作り方、評価時の閾値などが、その数値の前提になります。
これはモデルを比較するために欠かせない指標です。ただし、その数値だけから、別の地域や別の撮影条件での性能まで保証することはできません。
例えば、同じ「屋根上ソーラーパネル」であっても、地上解像度、影、撮影角度、屋根材、パネルの設置形態が変われば、画像上の見え方は変わります。学習時には鮮明だった対象が、運用画像では数画素にしかならない場合もあります。
また、検出スコアは、その予測をモデルがどの程度強く支持しているかを表す値であり、そのまま地図上の位置の正しさや、業務上の安全性を表すものではありません。
1.2 GeoAIでは「何を検出したか」に「どこか」が加わる
一般の画像AIにも、分布の変化、ラベル誤り、切り出しやリサイズの問題はあります。GeoAIでは、そこに地理座標、実寸、観測時点、地物の同一性、周囲との空間関係が加わります。
| 評価の観点 | 確認したいこと | 検出スコアだけでは分からない例 |
|---|---|---|
| 検出・分類 | 対象を見つけ、正しい種類に分類したか | 影や設備をPVと誤認した |
| 位置正確性 | 現実の対象に対して正しい位置か | 検出枠は画像に合っているが、画像全体が地図上でずれている |
| 形状・寸法 | 境界や面積が用途に合う精度か | 建物は見つかったが、輪郭が隣の建物に食い込む |
| 地物の同一性 | 同じ対象を一貫して扱えているか | 同じ建物がタイルごとに別地物として登録される |
| 空間的な関係 | 隣接・包含・接続が妥当か | 道路が境界で途切れ、ネットワークとして接続しない |
| 時点・完全性 | いつの状態で、どこまで確認したか | 未観測範囲を「対象なし」と扱う |
例えば、画像上で予測BBと正解BBがよく重なっていても、両者が同じ位置ずれを持つ画像に基づいていれば、その評価では現実の地理的位置の誤りを検出できません。
画像上の正解に合うことと、現実世界の正しい位置にあることは、分けて確認する必要があります。
2. GeoAIの信頼性を左右する工程
品質の問題を最後の推論結果だけで調べると、原因の切り分けが難しくなります。どの工程で、何を変えたのかを残すことが重要です。
| 工程 | 主に管理する内容 | 不備が結果へ及ぼす影響 |
|---|---|---|
| 観測画像・アノテーションの整備 | 画質、撮影時点、位置正確性、対象定義、ラベル漏れ、画像との対応 | 誤った教師や、画像と合わない教師を学習する |
| 読み込み・入力生成 | 切り出し、リサイズ、座標変換、部分地物の扱い、データ分割 | 地物の断片化、教師の位置ずれ、データ漏洩が生じる |
| 学習・評価 | 学習条件、モデル版、検証方法、地域・時点の独立性 | 評価条件に偏った性能を、実運用の性能と取り違える |
| 推論 | 入力画像の観測条件、対象範囲、窓配置、前処理 | 見逃し、誤検出、境界付近の不完全な予測が生じる |
| GISへの変換・登録 | 座標復元、重複処理、形状検査、既存地物との対応 | 誤った位置・形状・数量のデータを登録する |
これらの誤りは、互いに独立とは限りません。画像と教師情報のずれが学習へ入り、その影響が境界の予測へ現れることもあります。推論時のリサイズを取り違えれば、正しい画像上の予測でも、GISへの変換後には位置や大きさが崩れます。
そのため、最終成果物の不具合をすべて「モデルの精度不足」で説明することはできません。
3. GeoAIで特に注意したい品質課題
3.1 画質と位置正確性は別の性質
鮮明な空中写真であっても、画素に与えられた地理座標が正確とは限りません。反対に、位置の整った画像であっても、解像度や影の条件によって対象を判読しにくい場合があります。
超解像などで画像が鮮明に見えるようになっても、それだけで現実の位置や細部の正しさが改善したとは判断できません。前処理の見た目の効果と、対象を正しく判読できるか、座標が正しいかを、それぞれ評価します。
高い建物では、撮影方向や画像の補正方法によって、屋根と地表の建物位置が一致しない場合もあります。「屋根形状を抽出する」のか「地表のフットプリントを作る」のかを、教師データの定義から明確にする必要があります。
3.2 同じ画素数でも、対象の実寸と見え方が変わる
1024×1024ピクセルという入力サイズが同じでも、地上解像度が違えば、含まれる範囲と対象の大きさは異なります。また、広い範囲を同じ入力サイズへ縮小すると、小さな対象はさらに少ない画素で表されます。
地物全体を画像へ収めることと、その細部を識別できる解像度を保つことは、両方を考える必要があります。
3.3 地域や撮影条件が近いデータでは、評価が楽観的になることがある
隣接タイルや重複する切り出し画像を無作為にtrainとvalidへ分けると、同じ地物やよく似た背景が両方に入る場合があります。
運用先への汎化を確認したいなら、ファイル単位の分離に加え、地理的な範囲、同一地物、撮影時点、画像の重複を確認します。必要に応じて地域を離した評価や、別時点・別センサーでの評価を設けます。
どの程度離すか、何を独立とみなすかは、対象と用途に応じて決めます。trainとvalidの画像領域を混在させないことは重要ですが、それだけで地域的な独立性が確保されるわけではありません。
4. 盲点になりやすい、地理空間データとAIの接続部
地理空間データセットとAIモデルの間で、データローダーが読み込み・切り出し・画像と教師情報の座標対応を担う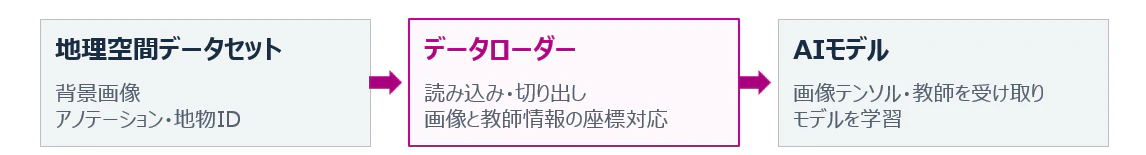
図2:地理空間データとAIの接続部分。データローダーは、背景画像とアノテーションを、対応の取れた画像テンソル・教師情報へ変換する(講演資料9枚目の指定図)。
この図の中央にあるデータローダーも、品質のトレーサビリティをつなぐ工程です。読み込んだ原本、対象地物、切り出し範囲、変換条件が追跡できれば、教師のずれや地物の切断がどこで生じたかを確認できます。
モデルの改良や原データの整備は、品質向上の対象として分かりやすい工程です。一方、その間にあるデータローダーや、推論後のGIS変換は、単なる入出力処理として扱われがちです。
しかし、この接続部分では、地理空間データを、モデルが受け取れる画像テンソルと教師情報へ変換しています。座標、形状、地物ID、範囲などの意味を取り違えれば、モデルへ渡る前にデータの整合性が崩れます。
ここで着目したのは、モデルに判断させる必要のない、明示的なルールと検査によって管理できる不整合です。
例えば、画像と教師に同じ変換を適用したか、選んだviewに既知の地物全体が入るか、読み出す画像領域がtrainとvalidをまたがないかは、条件を定めて機械的に検査できます。
5. 入力側で起きる、地物の整合性の破綻
5.1 1つの地物が、タイルごとの断片になる
大きな画像を固定サイズのタイルへ切り出すと、建物やPVのBBが境界をまたぐことがあります。各タイルの範囲で教師をクリップすれば、地図上では1つだった地物が、複数の部分形状になります。
部分地物を学習に使うこと自体が、常に誤りというわけではありません。問題は、その部分性と元の地物との対応を管理しないことです。
実在する輪郭とタイルの切断線を区別できなくなったり、同じ対象の断片を別の対象として数えたりする可能性があります。特にポリゴンや辺を学習する場合には、切り出しで生まれた境界を、実在する形状の一部として扱わない設計が必要です。
5.2 画像と教師で、変換の条件が食い違う
画像だけをリサイズして教師を更新しない、切り出し原点を引き忘れる、パディングを座標へ反映しない。このような処理の不一致は、教師の位置や大きさを変えてしまいます。
画素の中心と境界の扱いも確認が必要です。例えば、GDALのGeoTransformでは画像の左上境界と画素中心を区別します。ワールドファイルなど別の表現から読み替える際にも、座標の規約をそろえます。
対策は、個別の処理で座標を補正し続けることではなく、元画像からモデル入力までの変換をまとめて管理し、画像と教師に同じ変換条件を適用することです。
5.3 COCO形式の問題と、データ処理方式の問題を区別する
COCO形式は、画像と画像内の注釈を対応付けるために有用です。ただし、標準的な画像内のBBだけでは、地理座標、元画像の空間参照、タイルをまたぐ地物の同一性までは管理できません。
これは、COCOを使うと必ず地理情報が失われるという意味ではありません。外部の対応表やメタデータを追加すれば保持できます。また、固定タイル化はCOCO形式の必須条件ではありません。
今回改善したいのは、固定タイルと画像内注釈を中心にした処理で、元の地物との対応や変換条件が分散しやすいことです。比較対象も、ファイル形式だけでなく、学習入力を作る方式として捉えています。
6. 出力側にも、地物の整合性を保つ仕組みが必要
6.1 予測座標を、正しい地理座標へ戻す
モデルは通常、入力画像内の座標やマスクを出力します。これをGISへ登録するには、リサイズ、パディング、切り出しなどの条件をたどり、元画像の座標、さらに地理座標へ戻します。
重要なのは、出力時に似た変換を作り直すのではなく、その予測に使った入力の変換記録を使うことです。
例えば、同一CRS、回転のない画像で、切り出し後に単純なリサイズだけを行った場合、モデル入力上の点を元画像へ戻す処理は、概念的には次のようになります。
元画像上のx = モデル入力上のx / 横方向の拡大縮小率 + 切り出し原点x
元画像上のy = モデル入力上のy / 縦方向の拡大縮小率 + 切り出し原点y
その後、元画像のアフィン変換を適用します。パディング、回転、CRS変換などがあれば、それらを含む対応関係が必要です。非線形な変換では、単純なBBの端点変換だけでは十分でない場合もあります。
また、座標を戻せることと、失った形状を復元できることは別です。切り捨てた部分や、縮小で失った細部は、逆変換だけでは戻りません。
6.2 重複する予測を、現実の地物へ対応付ける
重なりを持たせたタイル推論は、境界で対象が切れる影響を軽減する方法です。一方、同じ地物を複数の窓から検出するため、予測を地図上で整理する処理が必要になります。
| 状況 | 必要になる対応 |
|---|---|
| 同じ地物に複数の予測が出る | 共通の座標系で比較し、統合・採用・保留の規則を適用する |
| 完全な予測と境界付近の断片が混在する | 窓の境界との関係や予測形状を確認し、採用根拠を残す |
| 近接した別地物のBBが重なる | 重なりだけで同一地物と決めず、対象の定義と形状を考慮する |
| 既存GISデータへ更新結果を登録する | 既存地物との対応、新規・更新・削除の判定を管理する |
NMSなどの重複抑制は有効ですが、現実の地物の同一性を保証するものではありません。BBの内包関係も、常に誤検出を意味するわけではありません。対象の定義によっては、大きな領域と、その内部の個別対象がどちらも正しい場合があります。
さらに、教師データには元の地物IDを持たせられても、未知の地物に対する予測には、そのIDが自動で付くわけではありません。予測ID、入力ビュー、統合処理、GIS登録後のIDを結ぶ仕組みが必要です。
6.3 ファイルへ保存できたことを、品質確認の完了にしない
有効なポリゴンとして保存できても、境界が現実に合っているとは限りません。形状の妥当性、重複、隣接関係、位置正確性を用途に応じて確認します。
道路なら接続、建物なら隣棟との分離、PVならアノテーション時に決めた対象単位など、必要な検査は対象ごとに異なります。修正・統合した形状についても、処理前の予測と採用理由を残すことで、後から判断を見直せます。
7. SpatialArrowで、原本とモデル入力の対応を管理する
こうした問題のうち、まず地理空間データからAIへ渡す接続部分を改善するために設計・実装したのが、SpatialArrowです。
SpatialArrowは、地理空間データの原本を保持し、そこからモデルに必要な画像と教師情報を生成するためのデータ仕様とDataLoaderの取り組みです。保存する地物と、モデルへ渡す一時的な入力を分けて扱います。
7.1 原本とビューを分ける
原本には、分割前の地物形状、地物ID、属性、画像への参照、CRSなどを保持します。モデルへ渡す画像や教師は、選択した範囲と入力条件から作る「ビュー」として扱います。
入力サイズや切り出し範囲を変更しても、基準となる地物そのものを書き換えずに、モデル用の表現を作り直せるようにします。
設計上はGeoParquetを永続化に、GeoArrowをメモリ上の地物表現に利用します。ただし、これらの形式を採用するだけで地物の整合性が保証されるわけではありません。どの原本・地物・画像・変換条件を対応付けるかという設計と、その検査が中心です。
7.2 画像と教師を、同じ空間的な条件から生成する
画像は、必要な範囲を読み出して構成します。教師は、同じ範囲と変換条件を使い、元の地物からモデル画像内の座標へ変換します。
こうすることで、別々に加工した画像と注釈を、後からファイル名だけで結び付ける処理を減らします。
今回の屋根上PVの実装では、分割前のBBと、PNG・PGW・PRJからなる位置情報付きの背景画像を使用しました。採用するビューには、既知BBの全体が収まること、必要な背景画像があること、trainとvalidの領域を混在させないことを求めています。
これはPV実験で採用した入力生成方針です。あらゆる地物で部分的な入力を禁止するものではなく、対象によっては部分性を明示して扱う設計も必要です。
7.3 入力生成の記録を、出力側でも使えるようにする
SpatialArrowの概念設計では、CRS、元画像、切り出し窓、入力サイズ、変換条件などをViewContextとして管理し、原本とビューの対応を追跡します。
この記録は、画像と教師の整合性を確認するだけでなく、予測を元の座標へ戻す際の基盤にもなります。
ただし、今回のPV検証で確認した中心は、入力生成方式の変更による検出精度の比較です。GISへの座標復元、未知地物の同一性判定、重複統合、最終的な位置精度まで、すべての問題をSpatialArrowで解決済みとするものではありません。 出力側では、この対応情報を引き継ぐアダプターと、対象に応じたGIS品質管理を組み合わせます。
8. 屋根上ソーラーパネルの検証から分かったこと
実際の屋根上PVのBBデータセットを用いて、固定タイルとCOCO形式で学習入力を作る従来法と、SpatialArrowで入力を生成する方法を比較しました。モデルにはRF-DETR Mediumを使用しています。
重要なのは、従来法のモデルもSpatialArrowのモデルも、同じ検証画像と、地物全体を表す同じ正解BBで評価したことです。従来法だけを断片化した正解で評価し、SpatialArrow側の完全な地物数と比べた実験ではありません。
この共通評価では、mAP@0.50:0.95が56.97%から59.35%へ改善し、見逃しは472件から394件へ減少しました。
ただし、件数は検証ビュー単位の集計であり、地図全体で重複を統合したユニーク地物数ではありません。また、入力生成を変えると、地物の切断だけでなく、周辺の文脈、表示縮尺、サンプルの構成や出現頻度も変わります。精度差を単一の要因だけに帰属させることはできません。
この結果は、モデル構造の改良に加え、モデルへ渡すデータの作り方も、精度改善の対象になることを示しています。推論時の重複タイルなど、従来の境界対策に対する優位性を、この実験だけで結論付けるものではありません。
データセットの整備、共通評価の条件、各指標、未カバー地物などの詳細は、以下の記事を参照してください。
第3回【SpatialArrow検証編】GeoAI学習で地物を分割せずに学習させたら精度は上がるか?(屋根上PV検出の比較検証で見逃しが16.5%減少)
9. 学習からGIS登録まで、どのように品質をつなぐか
Safety-by-DesignをGeoAIの処理へ落とし込むなら、品質の確認と追跡に必要な情報を、最初から各工程の設計へ含めます。最後に人が地図を見て直すだけでは、広域・大量処理のすべての不具合を追い切れません。
9.1 用途に応じた合格条件を決める
対象の見落としを減らしたいのか、面積を集計したいのか、既存GISを更新したいのかで、必要な品質は変わります。
| 要求 | 合格条件を定める対象 |
|---|---|
| 対象を見つける | 見逃し・誤検出、クラスや対象単位の定義 |
| 正しい位置へ置く | 独立した参照との位置差、CRS、画像の位置正確性 |
| 形状を使う | 境界、面積、自己交差、穴、隣接地物との関係 |
| 数量や面積を集計する | 重複統合、未観測範囲、対象の包含関係 |
| 後から修正・再実行する | 原本・モデル・入力条件・処理履歴の追跡可能性 |
一律の精度値で判断するのではなく、許容する誤差と、確認・保留・差し戻しの条件を決めます。
9.2 機械的に検査できる不整合を、工程の途中で止める
入力時には、CRSの欠落、画像と教師の変換不一致、画像の欠損、禁止した部分地物、splitの混在などを検査します。出力時には、座標の範囲、変換の往復誤差、無効な形状、重複候補などを検査します。
変換の往復検査は、座標処理の実装確認には有効です。ただし、元画像の地理的位置自体が正しいことを証明するものではありません。位置正確性は、別途、独立した参照で確認します。
条件を満たさなかったデータを黙って落とすと、対象範囲の偏りが見えなくなります。不採用の件数と理由、対象範囲を残し、「処理されなかった」と「対象が存在しなかった」を区別します。
9.3 原本からGIS成果物まで、対応をたどれるようにする
少なくとも、原データの版、教師データの版、モデルと重み、入力範囲と変換条件、予測、統合・修正処理、登録結果を関連付けます。
運用時に地図の誤りが見つかったとき、「モデルが間違えた」と結論付ける前に、その場所で使った画像、教師、切り出し、座標変換、後処理を確認できる状態を目指します。
専門モデルの学習・評価と、GISとしての品質管理は、どちらも引き続き必要です。SpatialArrowは、その間で情報の対応を保ち、接続処理から余計な誤りを持ち込むことを減らす役割を担います。
おわりに
GeoAIで使える地理空間情報を作るには、対象を検出する能力と、その結果を現実の地物として扱うための品質をつなぐ必要があります。
その接続部では、画像を切り出し、教師を変換し、予測を地理座標へ戻し、複数の結果を整理しています。ここで地物の対応や変換条件が失われると、高い検出精度が得られていても、GIS成果物の位置・形状・数量は崩れます。
SpatialArrowでは、原本とモデル用ビューを分け、画像と教師情報の対応を一貫して管理する設計に取り組んでいます。PVの検証では、学習入力の作り方を改善することで、共通評価上の精度向上を確認しました。
今後は、この対応管理を出力側にも引き継ぎ、独立した地域での評価、座標復元の検証、地物単位の重複処理、GIS品質検査を組み合わせていきます。原本から最終成果物まで、信頼できる根拠と、残る誤りをたどれること。 それが、GeoAIを業務で使うためのSafety-by-Designの土台だと考えています。
GeoAIの信頼性を、各工程の品質のトレーサビリティとして捉える。 原本の品質、入力の整合性、モデルの評価結果、出力変換とGIS検査の結果を結び付けることで、何を根拠に成果物を使えると判断したのか、どこに未確認の条件や誤りが残るのかを説明できます。
Safety-by-Designは、その説明と検査が可能になるよう、工程間の受け渡しや記録、合格条件、保留・差し戻しの手順を設計時から組み込むことです。SpatialArrowは、地理空間データとモデル入力の間で途切れがちだった対応を保持し、この品質の連鎖をつなぐ役割を担います。専門モデルの評価とGIS品質管理を重ね、最終成果物まで信頼の根拠を引き継ぐことを目指します。
関連記事
- 第1回 SpatialArrow概念編:固定タイル方式の課題と設計思想
- 第2回 SpatialArrow実装編:ROI単位で画像とBoundingBoxを生成するDataLoader
- 第3回 SpatialArrow検証編:屋根上PV検出の比較検証
本記事は、講演資料「AIが生成する地理空間情報を、どこまで信頼できるか ― 衛星画像解析からGIS登録までのSafety-by-Design ―」(2026年10月15日)をもとに、接続処理と品質管理の観点を加えて再構成したものです。