
はじめに
タクシーを呼んだら、運転席に誰もいない。
そんな光景が、日本でも現実になりそうです。
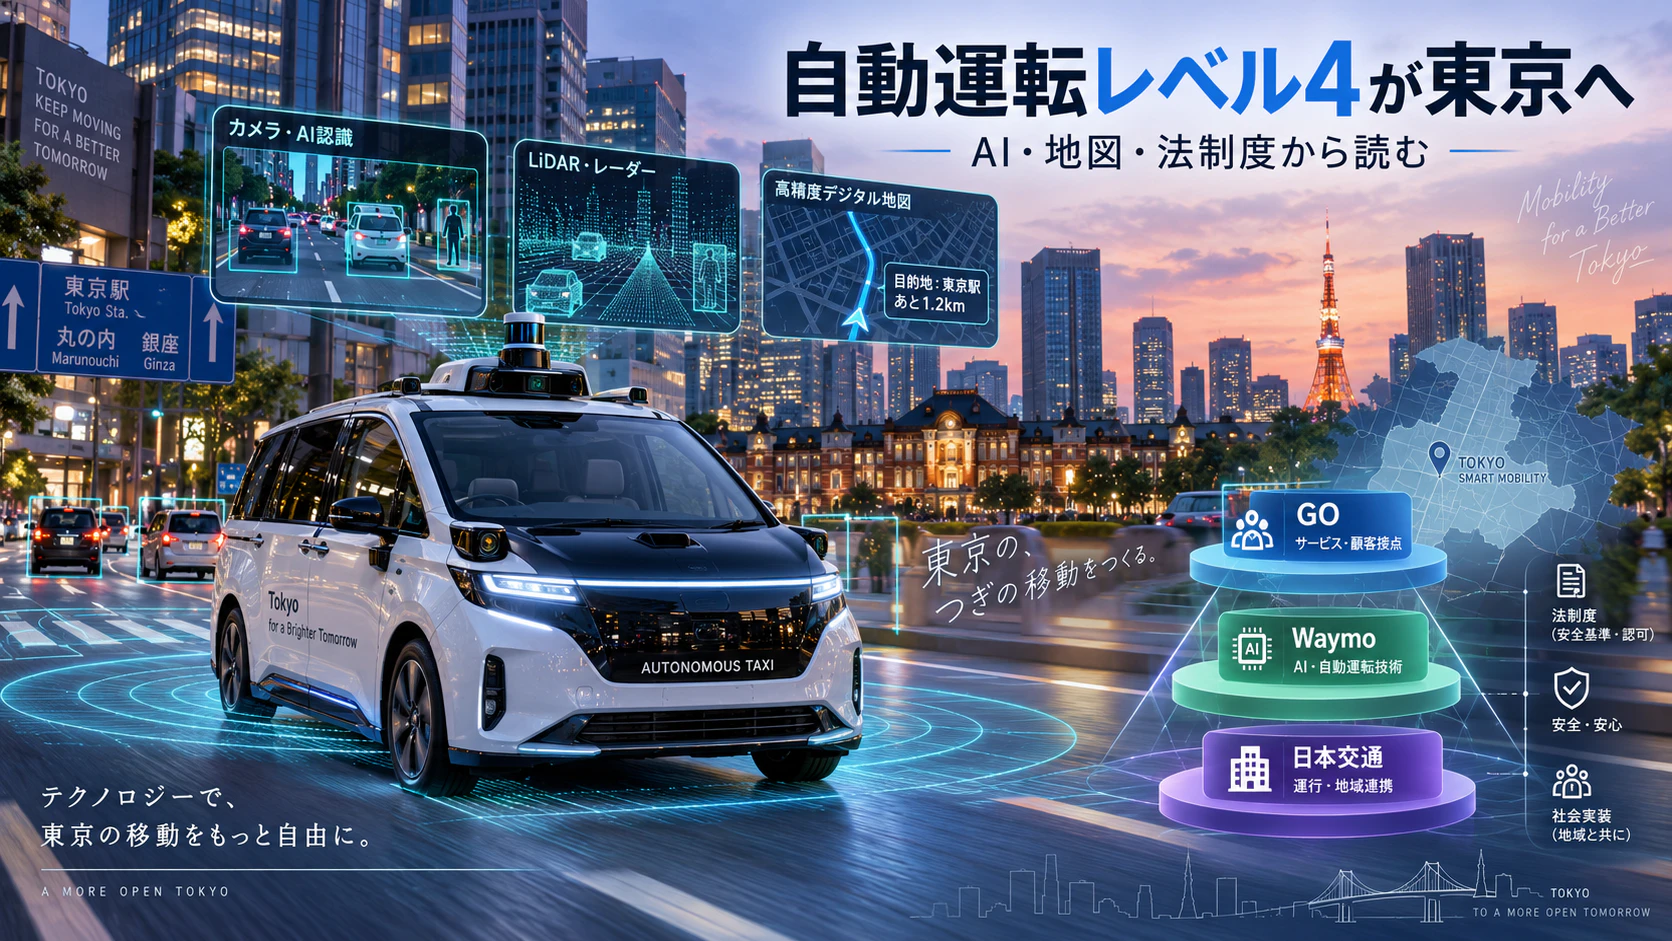
2026年9月15日、GO、Waymo、日本交通の3社は、2027年中に東京で自動運転レベル4による完全無人の商用タクシー運行を開始することを目指すと発表しました。段階的に100台規模まで拡大し、タクシーアプリ「GO」と「Waymo」の両方から利用できる計画です。1
ただし、今回のニュースを「海外のすごい自動運転車が日本にやってくる」と捉えるだけでは、少しもったいないです。
Waymoは、もともと2009年にGoogleで始まった自動運転プロジェクトです。現在はGoogleと同じAlphabet傘下の独立企業ですが、その背景には、AI、画像認識、地図、現実世界のデータ化といったGoogleが長年取り組んできた技術領域があります。2
一方、日本では技術的に走れるだけではタクシーにはなれません。車両の安全基準、道路交通法上の無人運転、道路運送法上の旅客運送という複数の制度をクリアする必要があります。
そこで本稿では、GO、Waymo、日本交通による自動運転タクシーを題材に、「レベル4とは何なのか」「Waymoは何を見て、どう判断しているのか」「なぜGoogleではなくWaymoなのか」「なぜ3社による分業が必要なのか」を、技術と制度の両面から整理します。
1. 自動運転レベル4は「どこでも完全自動」ではない
まず、自動運転の「レベル4」を整理します。
自動運転のレベルは、SAE Internationalの定義を基にレベル0から5までに分類されています。日本でも国土交通省などがこの区分を採用しています。3
| レベル | 運転の主体 | 概要 |
|---|---|---|
| レベル0 | 人 | 運転者がすべて操作 |
| レベル1 | 人 | ハンドルまたは加減速の一部を支援 |
| レベル2 | 人 | ハンドルと加減速を同時に支援 |
| レベル3 | システム | 条件内ではシステムが運転するが、必要時には人が 引き継ぐ |
| レベル4 | システム | 限定された条件内では、人への引き継ぎを前提とせず システムが運転 |
| レベル5 | システム | 原則として場所などを限定せずシステムが運転 |
ここで重要なのは、レベル4とレベル5の違いです。
レベル4だからといって、日本中のあらゆる道路を、豪雨でも大雪でも工事中でも走れるという意味ではありません。
自動運転にはODD(Operational Design Domain:運行設計領域)という考え方があります。場所、道路の種類、速度、天候、時間帯など、「この条件ならシステムが運転できる」という範囲をあらかじめ定めます。
国土交通省も、自動運行装置に対して場所、天候、速度などの「走行環境条件」を付す制度を設けています。4
レベル3とレベル4の違いを単純化すると、次のようになります。
レベル3

システムが運転
    ↓
対応できない事態
    ↓
「人間、代わってください」
    ↓
運転者が引き継ぐ


レベル4

システムが運転
    ↓
対応できない事態
    ↓
人間への運転引き継ぎを前提としない
    ↓
システム側で安全な状態へ移行
警察庁も、レベル4について、システムが動的運転タスクだけでなく「システムの作動継続が困難な場合への応答」まで行い、運転者が介入要求に応答することを期待しないものと整理しています。5
つまりレベル4の本質は、単に「ハンドルを自動で動かす性能が上がった」という話ではありません。
運転の責任主体として、人間が常時待機する設計から離れることに大きな意味があります。
「完全無人」でも人間が完全に消えるわけではない
ここも誤解しやすいところです。
2023年4月に施行された改正道路交通法では、一定のレベル4自動運転を「特定自動運行」として扱う制度が始まりました。実施者は都道府県公安委員会から許可を受け、経路や事故時の対応などを定めた計画に従って運行します。5
また、特定自動運行主任者を配置し、事故などが発生した場合には必要な措置を行う仕組みも設けられています。
したがって、
完全無人
≠
運行に人間が一切関与しない
です。
運転席から人は消えても、運行管理、監視、保守、事故対応、乗客対応といった仕事まで消えるわけではありません。
ここが、今回の3社の座組みを理解する重要なポイントになります。
2. WaymoはGoogleから生まれたがもはやGoogleではない
Waymoを「Googleの自動運転」と呼ぶことがありますが、現在の企業構造としては少し違います。
Waymoは2009年に「Google Self-Driving Car Project」として始まり、2016年にWaymoという独立した自動運転企業としてAlphabet傘下に移りました。2
現在の関係を簡略化すると、次のようになります。
Alphabet
├─ Google
│  ├─ Google Search
│  ├─ Google Maps
│  ├─ Street View
│  ├─ Google Research
│  └─ Gemini
│
└─ Waymo
   └─ Waymo Driver
GoogleとWaymoは兄弟会社に近い位置付けです。
したがって、「Google MapsがそのままWaymoを動かしている」「Geminiが運転している」という話ではありません。
ただし、Alphabet全体を見れば興味深い共通点があります。
それは、現実世界をコンピュータが理解できるデータへ変換することです。
Googleは20年近く街を撮影し続けてきた
Google Street Viewは2007年に米国の5都市から公開されました。Googleはカメラを搭載した車両などを実際に街中へ走らせ、世界各地を360度画像として記録してきました。6
現実の道路
    ↓
カメラで撮影
    ↓
位置情報と関連付け
    ↓
360度画像へ変換
    ↓
Google Maps / Street View
2022年時点でStreet Viewは100を超える国や地域をカバーしていました。6
もちろん、Street Viewの撮影技術と自動運転は別物です。
しかし、「車を実際に街へ走らせて、現実世界を大量のデジタルデータに変換する」という発想そのものには共通点があります。
Waymoも東京進出にあたり、2025年4月から日本交通の乗務員がWaymo車両を手動運転し、港区、新宿区、渋谷区、千代田区、中央区、品川区、江東区の7区を走行しました。7
この走行では、東京の詳細な3Dマップを作成し、日本固有の交通環境へWaymo Driverを適応させるためのデータを集めています。Waymoは、この地図をシミュレーション環境の基盤として利用すると説明しています。8
20年前のStreet Viewでは、人間が見るために街をデジタル化していました。
2026年のWaymoでは、AIが走るためにも街をデジタル化しています。
この違いは、自動運転の進化を考えるうえで面白いポイントです。
Googleは画像認識研究でも大きな蓄積を持つ
もう一つ重要なのがComputer Vision、つまり画像や映像から物体や状況を認識する技術です。
Google Researchは長年Computer Visionの研究を行っており、画像を小さな領域に分割してTransformerで処理するVision Transformer(ViT)もGoogle Researchから発表された技術です。9
ただし、ここにも注意が必要です。
Google Researchの画像認識モデルをWaymo Driverがそのまま利用している、という意味ではありません。
Waymoは自動運転専用の知覚・予測・運転システムを独自に開発しています。
本稿で重要なのは個々のソフトウェアの流用ではなく、Alphabetという企業群が、
検索
↓
地図
↓
画像
↓
画像認識
↓
AI
↓
現実世界での自律行動
と、デジタル世界から現実世界へ技術領域を広げている点です。
3. Waymo Driverは「画像認識AI」だけでは走らない
自動運転というと、「AIがカメラ画像を見て運転している」と考えがちです。
実際には、Waymo Driverは複数種類のセンサーを組み合わせています。10
| 技術 | 主な役割 |
|---|---|
| カメラ | 信号、標識、車、人、自転車などを視覚的に捉える |
| LiDAR | レーザーを使って周囲を3次元的に計測する |
| レーダー | 対象物との距離や速度を計測する |
| HDマップ | 道路構造や車線、信号、横断歩道などの事前知識を与える |
| AI | センサーデータを統合し、認識・予測・判断する |
| 車載コンピュータ | 走行計画をリアルタイムで処理する |
Waymoの自動運転は、大まかに次のような流れです。
カメラ ──┐
LiDAR ───┼→ センサーフュージョン
レーダー ─┘
                ↓
           周囲を認識
                ↓
        車・人・自転車などを識別
                ↓
         次の動きを予測
                ↓
           走行計画を作成
                ↓
      ハンドル・加速・減速
この中でも面白いのが地図です。
Waymoは新しい地域でサービスを始める前に、車線、縁石、横断歩道、標識などを詳細にマッピングします。そして走行中には、その地図とリアルタイムのセンサーデータ、AIを組み合わせて自車位置や周囲の状況を判断します。10
Waymoは2026年にも、HDマップを自動運転AIに与える「prior」、つまり事前知識として位置付けています。11
これは生成AIに例えると分かりやすいかもしれません。
AIに毎回ゼロから道路の構造を推測させるのではなく、
事前知識
「この先には交差点がある」
「ここには横断歩道がある」
「道路はこう曲がっている」

+

リアルタイム認識
「今日はここに工事車両がいる」
「歩行者が横断しようとしている」
「前の車が減速した」

↓

現在の状況を判断
という構成です。
静的な世界を地図として事前に持ち、動的な変化をセンサーで認識することで、計算資源を「今何が起きているのか」に集中できます。
Street ViewとWaymoの地図は混同しない
ここは明確に分ける必要があります。
Google MapsやStreet Viewが持つ画像や地図を、そのままWaymo Driverが利用していると確認できる一次資料はありません。
Waymoは自動運転用に独自の詳細地図を作成しています。
したがって、
Street Viewのデータ
       ↓
そのままWaymoへ
と考えるのは早計です。
一方で、
Google / Alphabet
現実世界を大規模にデータ化してきた技術文化

Waymo
現実世界をAIが認識し、自律的に行動する技術
という技術史として並べて見ることには意味があります。
Google Mapsは「街を情報にした」。
Street Viewは「街を画像にした」。
Computer Visionは「画像の意味を機械が理解できるようにした」。
Waymoは「理解した現実世界の中で機械が行動する」ところまで進めています。
4. 技術だけではタクシーにならない。日本の法制度というもう一つのスタック
自動運転車を開発できたとしても、その車を東京へ持ってきて、すぐ客を乗せられるわけではありません。
日本で無人タクシーを成立させるには、大きく3つのレイヤーを考える必要があります。
| レイヤー | 主な法律・制度 | 問われること |
|---|---|---|
| 車両 | 道路運送車両法 | その自動運転車両・装置は安全か |
| 交通 | 道路交通法 | 運転者なしで公道を走らせてよいか |
| 事業 | 道路運送法 | 客を乗せて料金を受け取る運送事業をどう管理するか |
道路運送車両法:その車は安全なのか
道路運送車両法では、自動運行装置が保安基準の対象になっています。
国土交通省は自動運行装置について、場所、天候、速度など、自動運転を利用できる走行環境条件を設定する仕組みを設けています。4
つまり、
AIが走れると言っている
        ↓
       ×

法的・技術的に
この条件なら安全に走れると認められる
        ↓
       ○
ということです。
道路交通法:誰も運転していない車を公道で走らせてよいのか
2023年4月からは「特定自動運行」の許可制度が始まりました。5
特定自動運行を行う事業者は、対象地域を管轄する都道府県公安委員会へ計画を提出し、許可を受ける必要があります。
ここで興味深いのは、一定のレベル4自動運転が、道路交通法上の「運転」から除外されていることです。5
人間が車を操作しているのではなく、自動運行装置による新しい交通行為として制度化されたとも考えられます。
道路運送法:客を乗せるサービスとして誰が責任を持つのか
さらに商用タクシーになれば、道路運送法上の旅客運送事業としての管理が必要になります。
国土交通省の自動運転ワーキンググループでは、すでに自動運転タクシーを念頭に、
- 管理業務の受委託
- 特定自動運行時の運行管理
- タクシー手配プラットフォーマーに対する規律
- 車両の安全性
- 事故原因究明
- 被害者への補償
などが検討されています。12
つまり自動運転は、単なる自動車技術ではありません。
自動運転AI
+
車両安全
+
道路交通
+
運行管理
+
配車
+
顧客対応
+
事故対応
+
保険・補償
という巨大なシステムです。
5. なぜGO×Waymo×日本交通なのか
ここまで整理すると、今回の3社の組み合わせがかなり合理的に見えてきます。
2026年9月の発表では、それぞれの役割も明確にされています。1
| 企業 | 主な役割 |
|---|---|
| GO | タクシー事業者との連携、全体設計、GOアプリからのサービス提供 |
| Waymo | 自動運転技術、運用基盤、車両管理システム、Waymoアプリ |
| 日本交通 | 運行管理、営業所運営、利用者対応 |
これをシステムアーキテクチャとして見ると、さらに分かりやすくなります。
             利用者
              │
      ┌───────┴───────┐
      │               │
   GOアプリ       Waymoアプリ
      │               │
      └───────┬───────┘
              │
         配車・需要管理
              │
             GO
              │
        Waymo Driver
     AI・センサー・地図
              │
          自動運転車両
              │
     運行管理・営業所運営
              │
           日本交通
従来のタクシー会社では、これらの機能の多くが一つの会社の中に存在していました。
集客
 ↓
配車
 ↓
運転
 ↓
車両管理
 ↓
運行管理
 ↓
顧客対応
自動運転時代には、これが分解され始めます。
Waymoの狙い:運転そのものをプラットフォーム化する
Waymoは2016年の独立時から、自動車メーカーになることより、自動運転技術を提供する企業として進んできました。13
東京でも、日本交通という既存タクシー事業者と組むことで、ゼロから日本のタクシー会社を構築する必要がありません。
Waymoが担当するのは「Driver」です。
人間がこれまで担当してきた、
認知
↓
予測
↓
判断
↓
操作
を、一つの技術スタックとして提供しようとしていると見ることができます。
GOの狙い:人が運転してもAIが運転しても、入口を握る
GOにとって重要なのは、利用者との接点です。
GOは今回、GOアプリから従来のタクシーとWaymoの自動運転タクシーの双方を利用できるようにする方針を示しています。1
これはかなり重要です。
利用者からすると、
有人タクシーを呼ぶ
自動運転タクシーを呼ぶ
という別サービスではなく、
移動したい
↓
GOを開く
↓
適切な車両が配車される
という世界を作れる可能性があります。
本稿では、ここを「タクシー配車アプリから移動プラットフォームへの変化」と見ます。
将来的に自動運転車の比率が増えても、需要と供給をマッチングするレイヤーを握っていれば、GOの価値は残ります。
ただしWaymoアプリからも直接利用できる計画なので、GOだけが顧客接点を独占する構造ではありません。
このあたりは今後の両社の関係を見るうえで重要です。
日本交通の狙い:「運転する会社」から「運行する会社」へ
一見すると、自動運転はタクシー会社にとって脅威に見えます。
しかし、日本交通はかなり早い段階からWaymo側に入っています。
2025年の東京での初期走行では、日本交通の乗務員がWaymo車両を実際に運転し、東京向けのデータ収集に参加しました。7
2026年の発表では、完全無人化後も日本交通が運行管理や営業所運営を担う計画になっています。1
ここから見えてくるのは、
タクシー会社
=運転手を抱える会社
から、
タクシー会社
=移動サービスを安全に運行する会社
への転換です。
自動運転で「運転」という仕事の一部がソフトウェア化されても、車両整備、清掃、充電、営業所、事故対応、利用者サポート、行政との調整など、現実世界側の仕事は残ります。
日本交通自身も今回、有人タクシーとの共存を前提とし、将来的な乗務員不足を自動運転で補完する考えを示しています。1
これは「AIに仕事を奪われる」という単純な構図とは少し違います。
おわりに
GO、Waymo、日本交通による自動運転タクシーは、2027年中の東京での商用運行を目指しています。
ただし、2026年9月16日時点でサービス開始が確定したわけではありません。
正式な運行開始には、安全性の確認に加えて、道路交通法や道路運送法などに基づく必要な許認可の取得が必要です。3社自身も、正式な開始時期は許認可取得後に決定するとしています。1
今後特に注目したいのは、次の情報です。
- 東京のどの地域がODDとして設定されるのか
- 雨天や夜間など、どこまで運行条件に含まれるのか
- 完全無人時の遠隔監視・事故対応体制をどう設計するのか
- GOとWaymoのどちらが配車上の主導権を持つのか
- 有人タクシーと無人タクシーをどう組み合わせるのか
- 100台規模から先に、どの速度で拡大できるのか
- 運賃や自動運転車両のコスト構造がどうなるのか
そして今回のニュースで最も興味深いのは、「AIがタクシー会社をなくす」という話ではないことです。
自動運転によって起きているのは、これまで一体だったタクシー事業の機能分解です。
移動需要を集める    → GO
運転する            → Waymo Driver
現場を運行する      → 日本交通
車両を安全に認める  → 国土交通省
公道走行を認める    → 公安委員会
人間が一人で担っていた「運転」という行為が、AI、センサー、地図、クラウド、車両、運行管理、法制度という複数のシステムへ分解されつつあります。
Google Mapsは街を情報にしました。
Street Viewは街を画像にしました。
AIはその画像やセンサーデータから意味を理解できるようになりました。
そしてWaymoは、理解した現実世界の中でAI自身が行動するところまで進めています。
自動運転タクシーは、単なる「運転手のいない車」ではありません。
デジタルの中に閉じていたAIが、ついに日本の現実世界を走り始める。そのための技術・企業・法律を組み合わせる社会実装プロジェクトとして見ると、今回のGO、Waymo、日本交通の取り組みはかなり興味深い事例になりそうです。
参考
-
GO「GO、Waymo、日本交通 自動運転タクシー商用化の実現に向けて合意」 - 2027年中のレベル4商用運行、100台規模、3社の役割分担、許認可に関する一次資料 ↩ ↩2 ↩3 ↩4 ↩5 ↩6
-
Waymo - About - 2009年のGoogle自動運転プロジェクト開始と2016年のWaymo独立の経緯 ↩ ↩2
-
国土交通省「自動運転レベルの定義」 - SAEレベル0〜5の定義 ↩
-
国土交通省「自動運行装置の保安基準等の概要」 - 自動運行装置と走行環境条件に関する制度 ↩ ↩2
-
警察庁「ITSの推進と自動運転の実現に向けた取組」 - 特定自動運行制度、レベル4、公安委員会の許可制度 ↩ ↩2 ↩3 ↩4
-
Google「ストリートビューが15歳になりました」 - Street Viewの開始と世界展開 ↩ ↩2
-
GO「東京都心7区でWaymo車両の走行を開始」 - 2025年の東京での手動走行と対象7区 ↩ ↩2
-
Waymo「Waymo in Japan」 - 東京での3Dマッピング、シミュレーション環境への利用 ↩
-
Google Research「An Image is Worth 16x16 Words: Transformers for Image Recognition at Scale」 - Vision Transformerに関するGoogle Researchの研究 ↩
-
Waymo「Waymo Driver」 - カメラ、LiDAR、レーダー、地図、AIによる自動運転システム ↩ ↩2
-
Waymo「10 AI Lessons from Driving 200+ Million Fully Autonomous Miles」 - センサーフュージョンとHDマップをAIの事前知識として利用する考え方 ↩
-
国土交通省「自動運転ワーキンググループ 中間とりまとめ」 - 自動運転タクシーの運行管理、プラットフォーマー、事故・補償等の制度検討 ↩
-
Waymo「Say hello to Waymo」 - GoogleプロジェクトからAlphabet傘下のWaymoへ移行した際の一次資料 ↩